Epreuve d'enseignement de spécialité Métropole – 09 septembre 2026 - Géométrie dans l’espace : plans, distance, volume - Exercice 1

45 min
70
L'espace est muni d'un repère orthonormé (O;i→;j→;k→)\left(O;\overrightarrow{i} ;\overrightarrow{j} ;\overrightarrow{k} \right) d'unité 11 cm.
Question 1
Partie A
On considère les points de l'espace R(1;0;6)R\left(1;0;6\right), S(1;3;2)S\left(1;3;2\right), T(3,5;7;5)T\left(3{,}5;7;5\right) et A(−2,5;8;4,5)A\left(-2{,}5;8;4{,}5\right).

Démontrer que les points RR, SS et TT ne sont pas alignés.

Correction
Trois points RR, SS et TT sont alignés si et seulement si les vecteurs RS→\overrightarrow{RS} et RT→\overrightarrow{RT} sont colinéaires, c'est-à-dire s'il existe un réel kk tel que RT→=kRS→\overrightarrow{RT}=k\overrightarrow{RS}.
Nous allons commencer par calculer les coordonnées des vecteurs RS→\overrightarrow{RS} et RT→\overrightarrow{RT}.
RS→(xS−xRyS−yRzS−zR)⇔RS→(1−13−02−6)⇔RS→(03−4)\overrightarrow{RS}\left(\begin{array}{c} {x_{S}-x_{R}} \\ {y_{S}-y_{R}} \\ {z_{S}-z_{R}} \end{array}\right)\Leftrightarrow \overrightarrow{RS}\left(\begin{array}{c} 1-1 \\ 3-0 \\ 2-6 \end{array}\right)\Leftrightarrow \overrightarrow{RS}\left(\begin{array}{c} 0 \\ 3 \\ -4 \end{array}\right)
RT→(xT−xRyT−yRzT−zR)⇔RT→(3,5−17−05−6)⇔RT→(2,57−1)\overrightarrow{RT}\left(\begin{array}{c} {x_{T}-x_{R}} \\ {y_{T}-y_{R}} \\ {z_{T}-z_{R}} \end{array}\right)\Leftrightarrow \overrightarrow{RT}\left(\begin{array}{c} 3{,}5-1 \\ 7-0 \\ 5-6 \end{array}\right)\Leftrightarrow \overrightarrow{RT}\left(\begin{array}{c} 2{,}5 \\ 7 \\ -1 \end{array}\right)
Existe-t-il un réel kk tel que RT→=kRS→\overrightarrow{RT}=k\overrightarrow{RS} ?
On écrit alors que : {2,5=0×k7=3k−1=−4k\left\{\begin{array}{ccc} 2{,}5 & = & 0\times k \\ 7 & = & 3k \\ -1 & = & -4k \end{array}\right. soit {2,5=0k=73k=14\left\{\begin{array}{ccc} 2{,}5 & = & 0 \\[6pt] k & = & \dfrac{7}{3} \\[6pt] k & = & \dfrac{1}{4} \end{array}\right.
La première ligne 2,5=02{,}5=0 est impossible (et les deux autres lignes donnent d'ailleurs deux valeurs différentes de kk) : le système est incompatible, c'est-à-dire qu'il n'admet aucune solution.
Dans ce cas, les vecteurs RS→\overrightarrow{RS} et RT→\overrightarrow{RT} ne sont pas colinéaires.
On en conclut que :
les points RR, SS et TT ne sont pas alignés.

Ils définissent donc un plan, noté (RST)\left(RST\right).
Question 2

Démontrer que le vecteur n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right) est un vecteur normal au plan (RST)\left(RST\right).

Correction
Un vecteur n→\overrightarrow{n} non nul est normal à un plan PP s'il est orthogonal à deux vecteurs non colinéaires de PP.
Deux vecteurs u→(x;y;z)\overrightarrow{u}\left(x;y;z\right) et v→(x′;y′;z′)\overrightarrow{v}\left(x';y';z'\right) sont orthogonaux si et seulement si u→⋅v→=xx′+yy′+zz′=0\overrightarrow{u}\cdot\overrightarrow{v}=xx'+yy'+zz'=0.
D'après la question 11, les vecteurs RS→(03−4)\overrightarrow{RS}\left(\begin{array}{c} 0 \\ 3 \\ -4 \end{array}\right) et RT→(2,57−1)\overrightarrow{RT}\left(\begin{array}{c} 2{,}5 \\ 7 \\ -1 \end{array}\right) sont deux vecteurs non colinéaires du plan (RST)\left(RST\right).
Calculons les produits scalaires avec n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right) :
n→⋅RS→=(−10)×0+4×3+3×(−4)=0+12−12=0\overrightarrow{n}\cdot\overrightarrow{RS}=\left(-10\right)\times 0+4\times 3+3\times\left(-4\right)=0+12-12=0
n→⋅RT→=(−10)×2,5+4×7+3×(−1)=−25+28−3=0\overrightarrow{n}\cdot\overrightarrow{RT}=\left(-10\right)\times 2{,}5+4\times 7+3\times\left(-1\right)=-25+28-3=0
Il en résulte que le vecteur n→\overrightarrow{n} est orthogonal aux deux vecteurs non colinéaires RS→\overrightarrow{RS} et RT→\overrightarrow{RT} du plan (RST)\left(RST\right).
On peut alors conclure que :
le vecteur n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right) est normal au plan (RST)\left(RST\right).
Question 3

En déduire une équation cartésienne du plan (RST)\left(RST\right).

Correction
Un plan admettant le vecteur normal n→(a;b;c)\overrightarrow{n}\left(a;b;c\right) a une équation cartésienne de la forme ax+by+cz+d=0ax+by+cz+d=0.
Pour déterminer la valeur de dd, on utilise les coordonnées d'un point du plan.
D'après la question précédente, le vecteur n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right) est normal au plan (RST)\left(RST\right).
Le plan (RST)\left(RST\right) admet donc une équation de la forme : −10x+4y+3z+d=0-10x+4y+3z+d=0.
Or : R(1;0;6)R\left(1;0;6\right) appartient au plan donc −10xR+4yR+3zR+d=0-10x_{R}+4y_{R}+3z_{R}+d=0
Ainsi : −10×1+4×0+3×6+d=0-10\times 1+4\times 0+3\times 6+d=0
−10+0+18+d=0-10+0+18+d=0
8+d=08+d=0, d'où d=−8d=-8
On en conclut qu'une équation cartésienne du plan (RST)\left(RST\right) est :
−10x+4y+3z−8=0-10x+4y+3z-8=0

Veˊrification :\green{\text{Vérification :}} les points SS et TT vérifient bien cette équation.
Pour S(1;3;2)S\left(1;3;2\right) : −10×1+4×3+3×2−8=−10+12+6−8=0-10\times 1+4\times 3+3\times 2-8=-10+12+6-8=0
Pour T(3,5;7;5)T\left(3{,}5;7;5\right) : −10×3,5+4×7+3×5−8=−35+28+15−8=0-10\times 3{,}5+4\times 7+3\times 5-8=-35+28+15-8=0
Remarque : en multipliant par −1-1, on obtient l'équation équivalente 10x−4y−3z+8=010x-4y-3z+8=0.
Question 4

Vérifier que le point AA n'appartient pas au plan (RST)\left(RST\right).

Correction
On remplace les coordonnées de A(−2,5;8;4,5)A\left(-2{,}5;8;4{,}5\right) dans l'équation du plan (RST)\left(RST\right) :
−10xA+4yA+3zA−8=−10×(−2,5)+4×8+3×4,5−8-10x_{A}+4y_{A}+3z_{A}-8=-10\times\left(-2{,}5\right)+4\times 8+3\times 4{,}5-8
−10xA+4yA+3zA−8=25+32+13,5−8-10x_{A}+4y_{A}+3z_{A}-8=25+32+13{,}5-8
−10xA+4yA+3zA−8=62,5-10x_{A}+4y_{A}+3z_{A}-8=62{,}5
Or 62,5≠062{,}5\neq 0 : les coordonnées de AA ne vérifient pas l'équation du plan.
On en conclut que :
le point AA n'appartient pas au plan (RST)\left(RST\right).

Les points AA, RR, SS et TT ne sont donc pas coplanaires : ils sont bien les sommets d'un tétraèdre ARSTARST.
Question 5

On note d1d_{1} la droite passant par le point AA et orthogonale au plan (RST)\left(RST\right).
Déterminer une représentation paramétrique de la droite d1d_{1}.

Correction
La droite d1d_{1} étant orthogonale au plan (RST)\left(RST\right), le vecteur n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right), normal au plan (RST)\left(RST\right), est un vecteur directeur de la droite d1d_{1}.
La droite d1d_{1} admet donc le vecteur directeur n→(−1043)\overrightarrow{n}\left(\begin{array}{c}-10 \\ 4 \\ 3\end{array}\right) et passe par le point A(−2,5;8;4,5)A\left(-2{,}5;8;4{,}5\right).
Soit une droite Δ\Delta passant par un point A(xA;yA;zA)A\left(x_{A};y_{A};z_{A}\right) et de vecteur directeur u→(a;b;c)\overrightarrow{u}\left(a;b;c\right).
La droite Δ\Delta admet un système d'équations paramétriques, appelé représentation paramétrique, de la forme : {x=xA+aty=yA+btz=zA+ct\left\{\begin{array}{ccc} x & = & x_{A}+at \\ y & = & y_{A}+bt \\ z & = & z_{A}+ct \end{array}\right. où t∈Rt\in\mathbb{R}
Une représentation paramétrique de la droite d1d_{1} est alors :
{x=−2,5−10ty=8+4tz=4,5+3t\left\{\begin{array}{ccc} x & = & -2{,}5-10t \\ y & = & 8+4t \\ z & = & 4{,}5+3t \end{array}\right. où t∈Rt\in\mathbb{R}
Question 6

Soit le point HH projeté orthogonal de AA sur (RST)\left(RST\right).
Vérifier que ses coordonnées sont (2,5;6;3)\left(2{,}5;6;3\right).

Correction
Le projeté orthogonal HH du point AA sur le plan (RST)\left(RST\right) est le point d'intersection du plan (RST)\left(RST\right) et de la droite d1d_{1}, passant par AA et orthogonale à ce plan.
On résout donc le système formé par la représentation paramétrique de d1d_{1} et l'équation cartésienne du plan pour obtenir la valeur de tt, puis on remplace tt par cette valeur dans la représentation paramétrique.
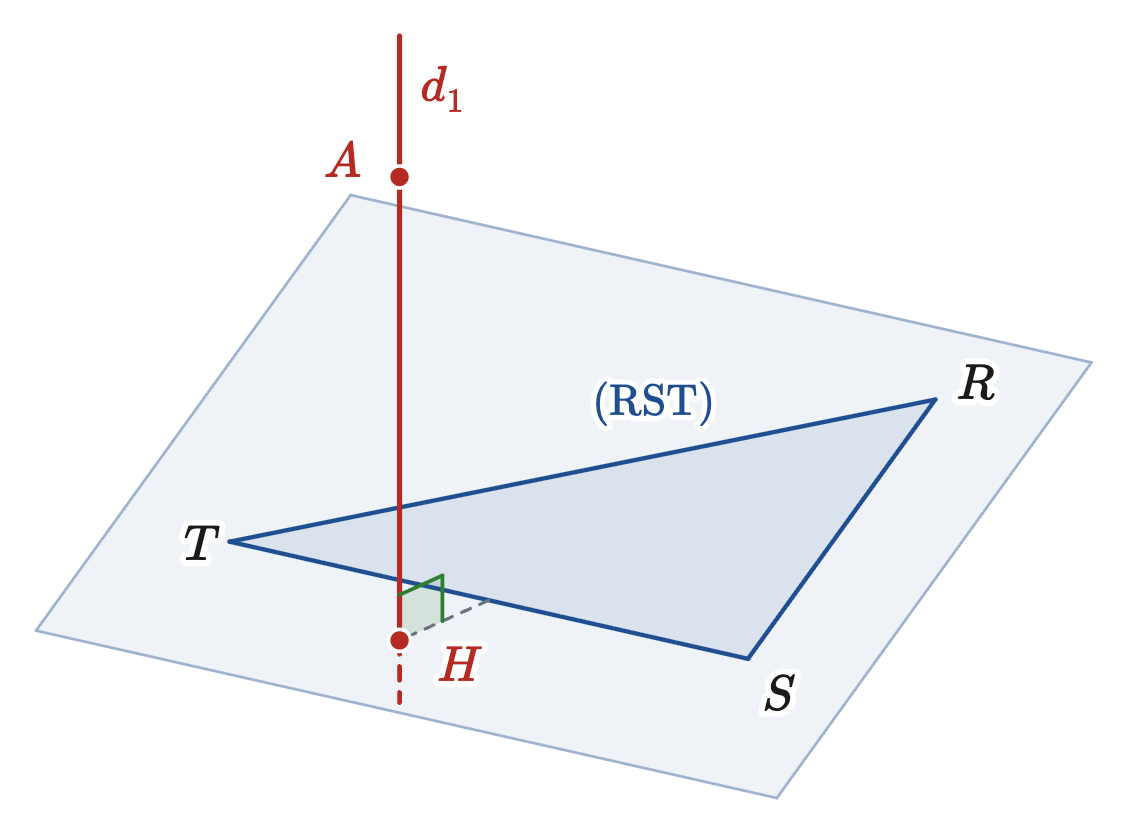
Cherchons le point d’intersection entre la droite d1 et le plan (RST) aˋ l’aide du systeˋme.\red{\text{Cherchons le point d'intersection entre la droite } d_{1} \text{ et le plan } \left(RST\right) \text{ à l'aide du système.}}
{x=−2,5−10ty=8+4tz=4,5+3t−10x+4y+3z−8=0\left\{\begin{array}{l} x=\red{-2{,}5-10t} \\ y=\blue{8+4t} \\ z=\pink{4{,}5+3t} \\ -10x+4y+3z-8=0 \end{array}\right. où t∈Rt\in\mathbb{R}
On remplace xx, yy et zz dans l'équation du plan (RST)\left(RST\right) :
{x=−2,5−10ty=8+4tz=4,5+3t−10(−2,5−10t)+4(8+4t)+3(4,5+3t)−8=0\left\{\begin{array}{l} x=-2{,}5-10t \\ y=8+4t \\ z=4{,}5+3t \\ -10\left(\red{-2{,}5-10t}\right)+4\left(\blue{8+4t}\right)+3\left(\pink{4{,}5+3t}\right)-8=0 \end{array}\right. équivaut successivement à :
⇔{x=−2,5−10ty=8+4tz=4,5+3t25+100t+32+16t+13,5+9t−8=0\Leftrightarrow\left\{\begin{array}{l} x=-2{,}5-10t \\ y=8+4t \\ z=4{,}5+3t \\ 25+100t+32+16t+13{,}5+9t-8=0 \end{array}\right.
⇔{x=−2,5−10ty=8+4tz=4,5+3t125t+62,5=0\Leftrightarrow\left\{\begin{array}{l} x=-2{,}5-10t \\ y=8+4t \\ z=4{,}5+3t \\ 125t+62{,}5=0 \end{array}\right.
⇔{x=−2,5−10ty=8+4tz=4,5+3tt=−62,5125=−0,5\Leftrightarrow\left\{\begin{array}{l} x=-2{,}5-10t \\ y=8+4t \\ z=4{,}5+3t \\[4pt] t=-\dfrac{62{,}5}{125}=-0{,}5 \end{array}\right.
Maintenant que nous avons la valeur de tt, on peut obtenir les valeurs de xx, yy et zz :
{x=−2,5−10×(−0,5)y=8+4×(−0,5)z=4,5+3×(−0,5)t=−0,5\left\{\begin{array}{l} x=-2{,}5-10\times\left(-0{,}5\right) \\ y=8+4\times\left(-0{,}5\right) \\ z=4{,}5+3\times\left(-0{,}5\right) \\ t=-0{,}5 \end{array}\right. soit {x=−2,5+5=2,5y=8−2=6z=4,5−1,5=3t=−0,5\left\{\begin{array}{l} x=-2{,}5+5=2{,}5 \\ y=8-2=6 \\ z=4{,}5-1{,}5=3 \\ t=-0{,}5 \end{array}\right.
Il en résulte que le projeté orthogonal du point AA sur le plan (RST)\left(RST\right) est bien le point :
H(2,5;6;3)H\left(2{,}5;6;3\right)
Question 7

Démontrer que le triangle RSTRST est rectangle en SS.

Correction
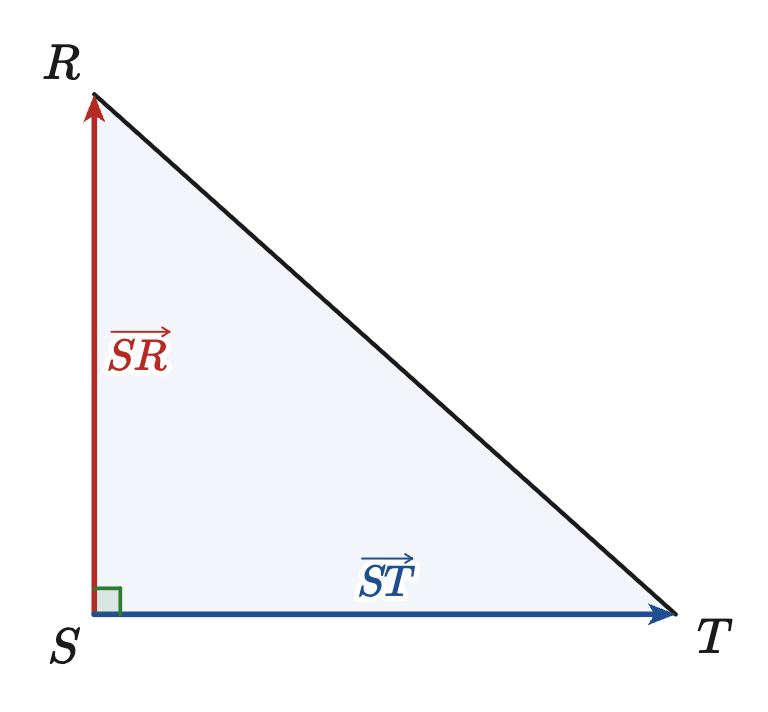
Le triangle RSTRST est rectangle en SS si et seulement si les vecteurs SR→\overrightarrow{SR} et ST→\overrightarrow{ST} sont orthogonaux, c'est-à-dire si SR→⋅ST→=0\overrightarrow{SR}\cdot\overrightarrow{ST}=0.
Calculons les coordonnées des vecteurs SR→\overrightarrow{SR} et ST→\overrightarrow{ST} :
SR→(xR−xSyR−ySzR−zS)⇔SR→(1−10−36−2)⇔SR→(0−34)\overrightarrow{SR}\left(\begin{array}{c} {x_{R}-x_{S}} \\ {y_{R}-y_{S}} \\ {z_{R}-z_{S}} \end{array}\right)\Leftrightarrow \overrightarrow{SR}\left(\begin{array}{c} 1-1 \\ 0-3 \\ 6-2 \end{array}\right)\Leftrightarrow \overrightarrow{SR}\left(\begin{array}{c} 0 \\ -3 \\ 4 \end{array}\right)
ST→(xT−xSyT−ySzT−zS)⇔ST→(3,5−17−35−2)⇔ST→(2,543)\overrightarrow{ST}\left(\begin{array}{c} {x_{T}-x_{S}} \\ {y_{T}-y_{S}} \\ {z_{T}-z_{S}} \end{array}\right)\Leftrightarrow \overrightarrow{ST}\left(\begin{array}{c} 3{,}5-1 \\ 7-3 \\ 5-2 \end{array}\right)\Leftrightarrow \overrightarrow{ST}\left(\begin{array}{c} 2{,}5 \\ 4 \\ 3 \end{array}\right)
Il vient alors que :
SR→⋅ST→=0×2,5+(−3)×4+4×3=0−12+12=0\overrightarrow{SR}\cdot\overrightarrow{ST}=0\times 2{,}5+\left(-3\right)\times 4+4\times 3=0-12+12=0
Les vecteurs SR→\overrightarrow{SR} et ST→\overrightarrow{ST} sont donc orthogonaux : les droites (SR)\left(SR\right) et (ST)\left(ST\right) sont perpendiculaires en SS.

On en conclut que :
le triangle RSTRST est rectangle en SS.
Question 8

Vérifier que le volume du tétraèdre ARSTARST est égal à 62524\dfrac{625}{24} cm3^{3}.
On rappelle que le volume du tétraèdre est donné par la formule :
V=13×aire de la base×hauteurV=\dfrac{1}{3}\times\text{aire de la base}\times\text{hauteur}

Correction
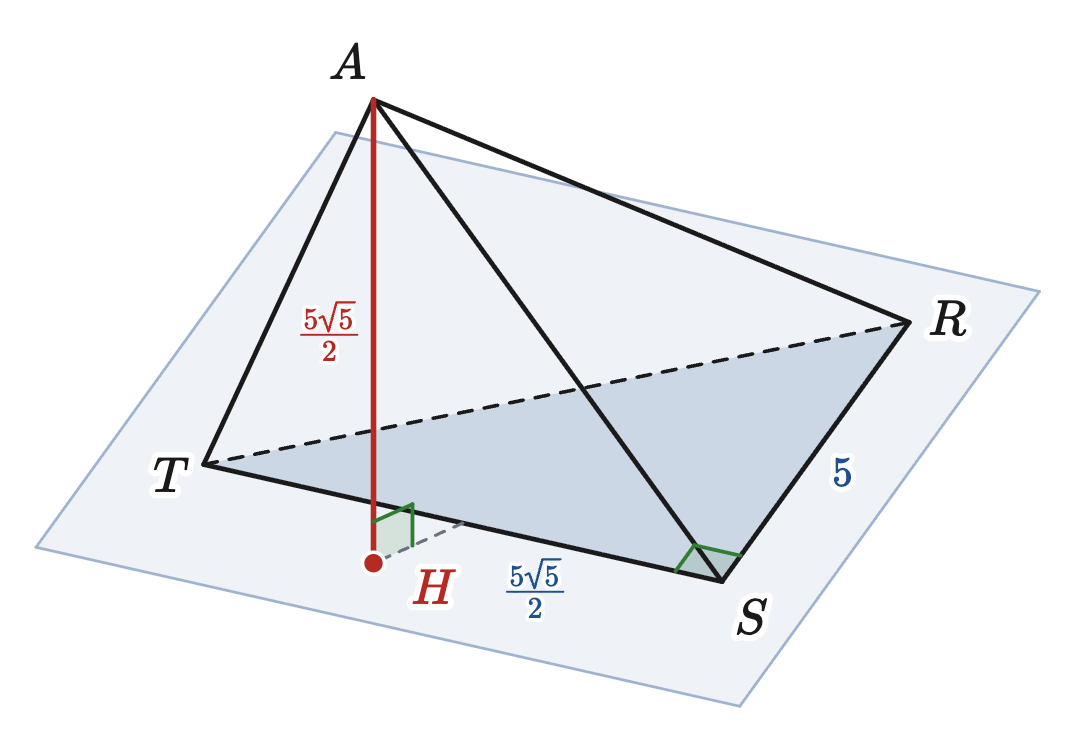
On prend pour base le triangle RSTRST et pour hauteur relative à cette base la distance du point AA au plan (RST)\left(RST\right).

Eˊtape 1 : aire de la base RST\red{\text{Étape 1 : aire de la base } RST}
D'après la question 77, le triangle RSTRST est rectangle en SS : les côtés de l'angle droit sont [SR]\left[SR\right] et [ST]\left[ST\right].
SR=∥SR→∥=02+(−3)2+42=0+9+16=25=5SR=\left\|\overrightarrow{SR}\right\|=\sqrt{0^{2}+\left(-3\right)^{2}+4^{2}}=\sqrt{0+9+16}=\sqrt{25}=5
ST=∥ST→∥=2,52+42+32=6,25+16+9=31,25ST=\left\|\overrightarrow{ST}\right\|=\sqrt{2{,}5^{2}+4^{2}+3^{2}}=\sqrt{6{,}25+16+9}=\sqrt{31{,}25}
Or 31,25=125431{,}25=\dfrac{125}{4}, donc ST=1254=1252=25×52=552ST=\sqrt{\dfrac{125}{4}}=\dfrac{\sqrt{125}}{2}=\dfrac{\sqrt{25\times 5}}{2}=\dfrac{5\sqrt{5}}{2}
Il vient alors que :
ARST=SR×ST2=12×5×552\mathcal{A}_{RST}=\dfrac{SR\times ST}{2}=\dfrac{1}{2}\times 5\times\dfrac{5\sqrt{5}}{2}
D'où :
ARST=2554\mathcal{A}_{RST}=\dfrac{25\sqrt{5}}{4} cm2^{2}

Eˊtape 2 : hauteur relative aˋ la base RST\red{\text{Étape 2 : hauteur relative à la base } RST}
D'après la question 66, HH est le projeté orthogonal de AA sur le plan (RST)\left(RST\right) : la hauteur du tétraèdre relative à la base RSTRST est donc la longueur AHAH.
AH→(xH−xAyH−yAzH−zA)⇔AH→(2,5−(−2,5)6−83−4,5)⇔AH→(5−2−1,5)\overrightarrow{AH}\left(\begin{array}{c} {x_{H}-x_{A}} \\ {y_{H}-y_{A}} \\ {z_{H}-z_{A}} \end{array}\right)\Leftrightarrow \overrightarrow{AH}\left(\begin{array}{c} 2{,}5-\left(-2{,}5\right) \\ 6-8 \\ 3-4{,}5 \end{array}\right)\Leftrightarrow \overrightarrow{AH}\left(\begin{array}{c} 5 \\ -2 \\ -1{,}5 \end{array}\right)
AH=52+(−2)2+(−1,5)2=25+4+2,25=31,25AH=\sqrt{5^{2}+\left(-2\right)^{2}+\left(-1{,}5\right)^{2}}=\sqrt{25+4+2{,}25}=\sqrt{31{,}25}
D'où, comme pour STST :
AH=552AH=\dfrac{5\sqrt{5}}{2} cm

Remarque : le point HH est situé à l'extérieur du triangle RSTRST (voir la figure). Ce n'est pas un problème : la hauteur est la distance du sommet AA au plan qui contient la base.
Eˊtape 3 : volume du teˊtraeˋdre ARST\red{\text{Étape 3 : volume du tétraèdre } ARST}
VARST=13×ARST×AHV_{ARST}=\dfrac{1}{3}\times\mathcal{A}_{RST}\times AH
VARST=13×2554×552V_{ARST}=\dfrac{1}{3}\times\dfrac{25\sqrt{5}}{4}\times\dfrac{5\sqrt{5}}{2}
VARST=13×125×(5)28V_{ARST}=\dfrac{1}{3}\times\dfrac{125\times\left(\sqrt{5}\right)^{2}}{8}
VARST=13×6258V_{ARST}=\dfrac{1}{3}\times\dfrac{625}{8}
Il en résulte que :
VARST=62524V_{ARST}=\dfrac{625}{24} cm3^{3}
Question 9
Partie B
Soit M(x;y;z)M\left(x;y;z\right) un point de la droite d2d_{2} de représentation paramétrique : {x=−4,5+sy=4−4sz=5,5−2s\left\{\begin{array}{ccc} x & = & -4{,}5+s \\ y & = & 4-4s \\ z & = & 5{,}5-2s \end{array}\right. , s∈Rs\in\mathbb{R}

Démontrer que AM2=21s2+24s+21AM^{2}=21s^{2}+24s+21.

Correction
Le point MM appartient à la droite d2d_{2} : il existe donc un réel ss tel que M(−4,5+s;4−4s;5,5−2s)M\left(-4{,}5+s;4-4s;5{,}5-2s\right).
Calculons les coordonnées du vecteur AM→\overrightarrow{AM} avec A(−2,5;8;4,5)A\left(-2{,}5;8;4{,}5\right) :
AM→(xM−xAyM−yAzM−zA)⇔AM→(−4,5+s−(−2,5)4−4s−85,5−2s−4,5)⇔AM→(s−2−4s−41−2s)\overrightarrow{AM}\left(\begin{array}{c} {x_{M}-x_{A}} \\ {y_{M}-y_{A}} \\ {z_{M}-z_{A}} \end{array}\right)\Leftrightarrow \overrightarrow{AM}\left(\begin{array}{c} -4{,}5+s-\left(-2{,}5\right) \\ 4-4s-8 \\ 5{,}5-2s-4{,}5 \end{array}\right)\Leftrightarrow \overrightarrow{AM}\left(\begin{array}{c} s-2 \\ -4s-4 \\ 1-2s \end{array}\right)
Dans un repère orthonormé, si u→(a;b;c)\overrightarrow{u}\left(a;b;c\right) alors ∥u→∥2=a2+b2+c2\left\|\overrightarrow{u}\right\|^{2}=a^{2}+b^{2}+c^{2}.
Il vient alors que :
AM2=(s−2)2+(−4s−4)2+(1−2s)2AM^{2}=\left(s-2\right)^{2}+\left(-4s-4\right)^{2}+\left(1-2s\right)^{2}
On développe chaque carré à l'aide des identités remarquables :
(s−2)2=s2−4s+4\left(s-2\right)^{2}=s^{2}-4s+4
(−4s−4)2=(4s+4)2=16s2+32s+16\left(-4s-4\right)^{2}=\left(4s+4\right)^{2}=16s^{2}+32s+16
(1−2s)2=1−4s+4s2\left(1-2s\right)^{2}=1-4s+4s^{2}
Ainsi :
AM2=s2−4s+4+16s2+32s+16+1−4s+4s2AM^{2}=s^{2}-4s+4+16s^{2}+32s+16+1-4s+4s^{2}
AM2=(1+16+4)s2+(−4+32−4)s+(4+16+1)AM^{2}=\left(1+16+4\right)s^{2}+\left(-4+32-4\right)s+\left(4+16+1\right)
Finalement :
AM2=21s2+24s+21AM^{2}=21s^{2}+24s+21
Question 10

Déterminer les coordonnées du point MM de la droite d2d_{2} pour lesquelles la distance AMAM est minimale.

Correction
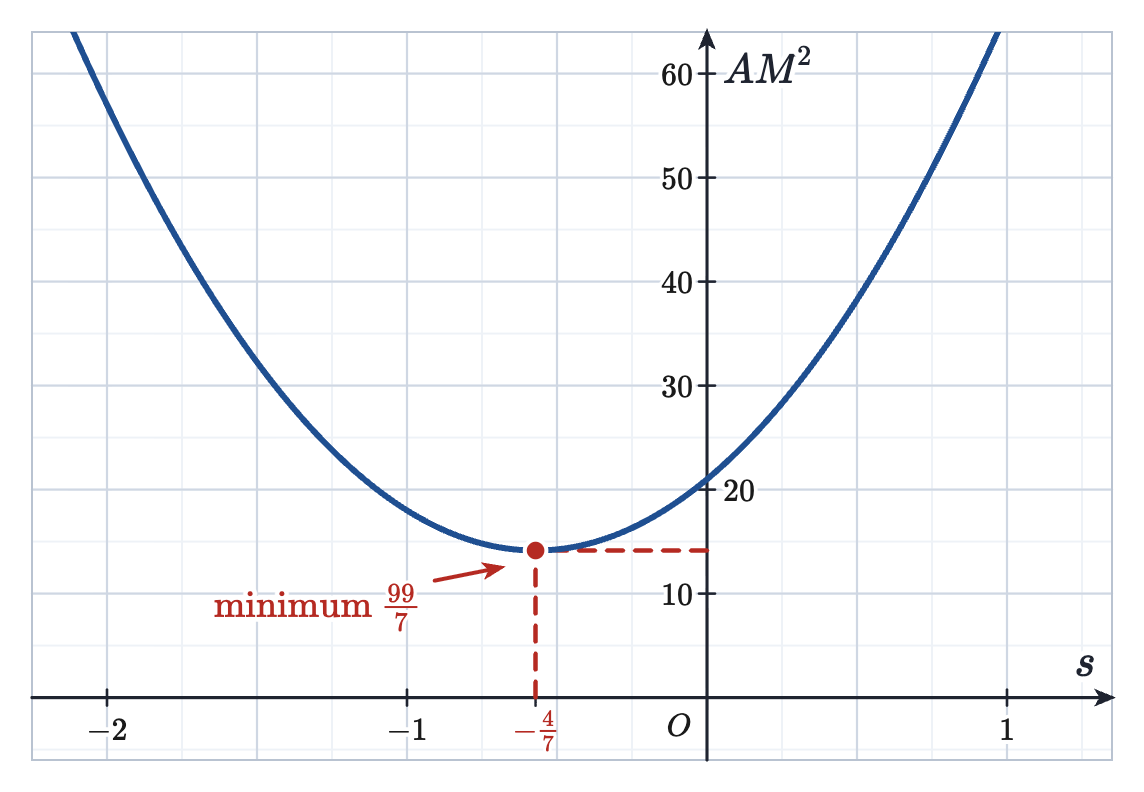
Une distance est positive et la fonction racine carrée est strictement croissante sur [0;+∞[\left[0;+\infty\right[ : la distance AM=AM2AM=\sqrt{AM^{2}} est donc minimale lorsque AM2AM^{2} est minimal.
D'après la question précédente, il s'agit de trouver la valeur de ss pour laquelle f(s)=21s2+24s+21f\left(s\right)=21s^{2}+24s+21 est minimal.
Une fonction polynôme du second degré f(s)=as2+bs+cf\left(s\right)=as^{2}+bs+c avec a>0a>0 admet un minimum, atteint pour s=−b2as=-\dfrac{b}{2a} (abscisse du sommet de la parabole).
Ici a=21a=21, b=24b=24 et c=21c=21, avec a=21>0a=21>0.
Le minimum est atteint pour : s=−b2a=−242×21=−2442=−47s=-\dfrac{b}{2a}=-\dfrac{24}{2\times 21}=-\dfrac{24}{42}=-\dfrac{4}{7}
Autre meˊthode :\green{\text{Autre méthode :}} f′(s)=42s+24f'\left(s\right)=42s+24 s'annule pour s=−2442=−47s=-\dfrac{24}{42}=-\dfrac{4}{7} ; f′(s)f'\left(s\right) est négative avant et positive après, donc ff est décroissante puis croissante et son minimum est atteint pour s=−47s=-\dfrac{4}{7}.

On remplace ss par −47-\dfrac{4}{7} dans la représentation paramétrique de d2d_{2} :
{x=−4,5+(−47)=−6314−814=−7114y=4−4×(−47)=287+167=447z=5,5−2×(−47)=7714+1614=9314\left\{\begin{array}{l} x=-4{,}5+\left(-\dfrac{4}{7}\right)=-\dfrac{63}{14}-\dfrac{8}{14}=-\dfrac{71}{14} \\[10pt] y=4-4\times\left(-\dfrac{4}{7}\right)=\dfrac{28}{7}+\dfrac{16}{7}=\dfrac{44}{7} \\[10pt] z=5{,}5-2\times\left(-\dfrac{4}{7}\right)=\dfrac{77}{14}+\dfrac{16}{14}=\dfrac{93}{14} \end{array}\right.
On en conclut que la distance AMAM est minimale pour le point :
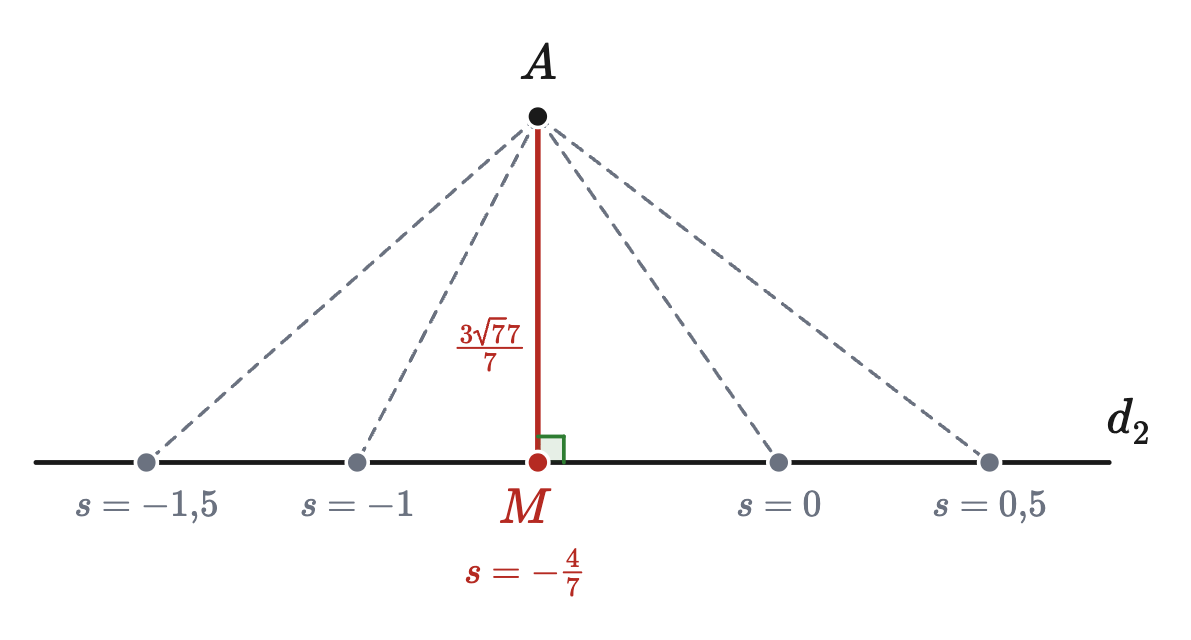
M(−7114;447;9314)M\left(-\dfrac{71}{14};\dfrac{44}{7};\dfrac{93}{14}\right)

Pour aller plus loin :\red{\text{Pour aller plus loin :}}
La distance minimale vaut alors : AM2=21×(−47)2+24×(−47)+21=487−967+1477=997AM^{2}=21\times\left(-\dfrac{4}{7}\right)^{2}+24\times\left(-\dfrac{4}{7}\right)+21=\dfrac{48}{7}-\dfrac{96}{7}+\dfrac{147}{7}=\dfrac{99}{7}, donc AM=997=3777≈3,76AM=\sqrt{\dfrac{99}{7}}=\dfrac{3\sqrt{77}}{7}\approx 3{,}76 cm.
Pour ce point, AM→(−187;−127;157)\overrightarrow{AM}\left(-\dfrac{18}{7};-\dfrac{12}{7};\dfrac{15}{7}\right) et un vecteur directeur de d2d_{2} est u→(1−4−2)\overrightarrow{u}\left(\begin{array}{c} 1 \\ -4 \\ -2 \end{array}\right) :
AM→⋅u→=−187×1+(−127)×(−4)+157×(−2)=−187+487−307=0\overrightarrow{AM}\cdot\overrightarrow{u}=-\dfrac{18}{7}\times 1+\left(-\dfrac{12}{7}\right)\times\left(-4\right)+\dfrac{15}{7}\times\left(-2\right)=-\dfrac{18}{7}+\dfrac{48}{7}-\dfrac{30}{7}=0
Le point MM obtenu est donc le projeté orthogonal de AA sur la droite d2d_{2} : la distance minimale AMAM est la distance du point AA à la droite d2d_{2}.

Signaler une erreur

Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.

Connecte-toi ou crée un compte pour signaler une erreur.