Problèmes : marche aléatoire sur un graphe et modèle d'Ehrenfest - Exercice 1
25 min
45
Un robot se déplace sur les sommets d'un triangle . À chaque étape, il quitte le sommet où il se trouve et rejoint l'un des deux autres sommets, choisi au hasard. Le robot part du sommet .
Pour tout entier naturel , on note la distribution après étapes : est la probabilité que le robot soit en après étapes.
Pour tout entier naturel , on note la distribution après étapes : est la probabilité que le robot soit en après étapes.
Question 1
Représenter la situation par un graphe probabiliste et donner sa matrice de transition (états rangés dans l'ordre , , ).
Correction
Depuis chaque sommet, le robot rejoint chacun des deux autres sommets avec une probabilité de et ne reste jamais sur place. On obtient le graphe probabiliste suivant :
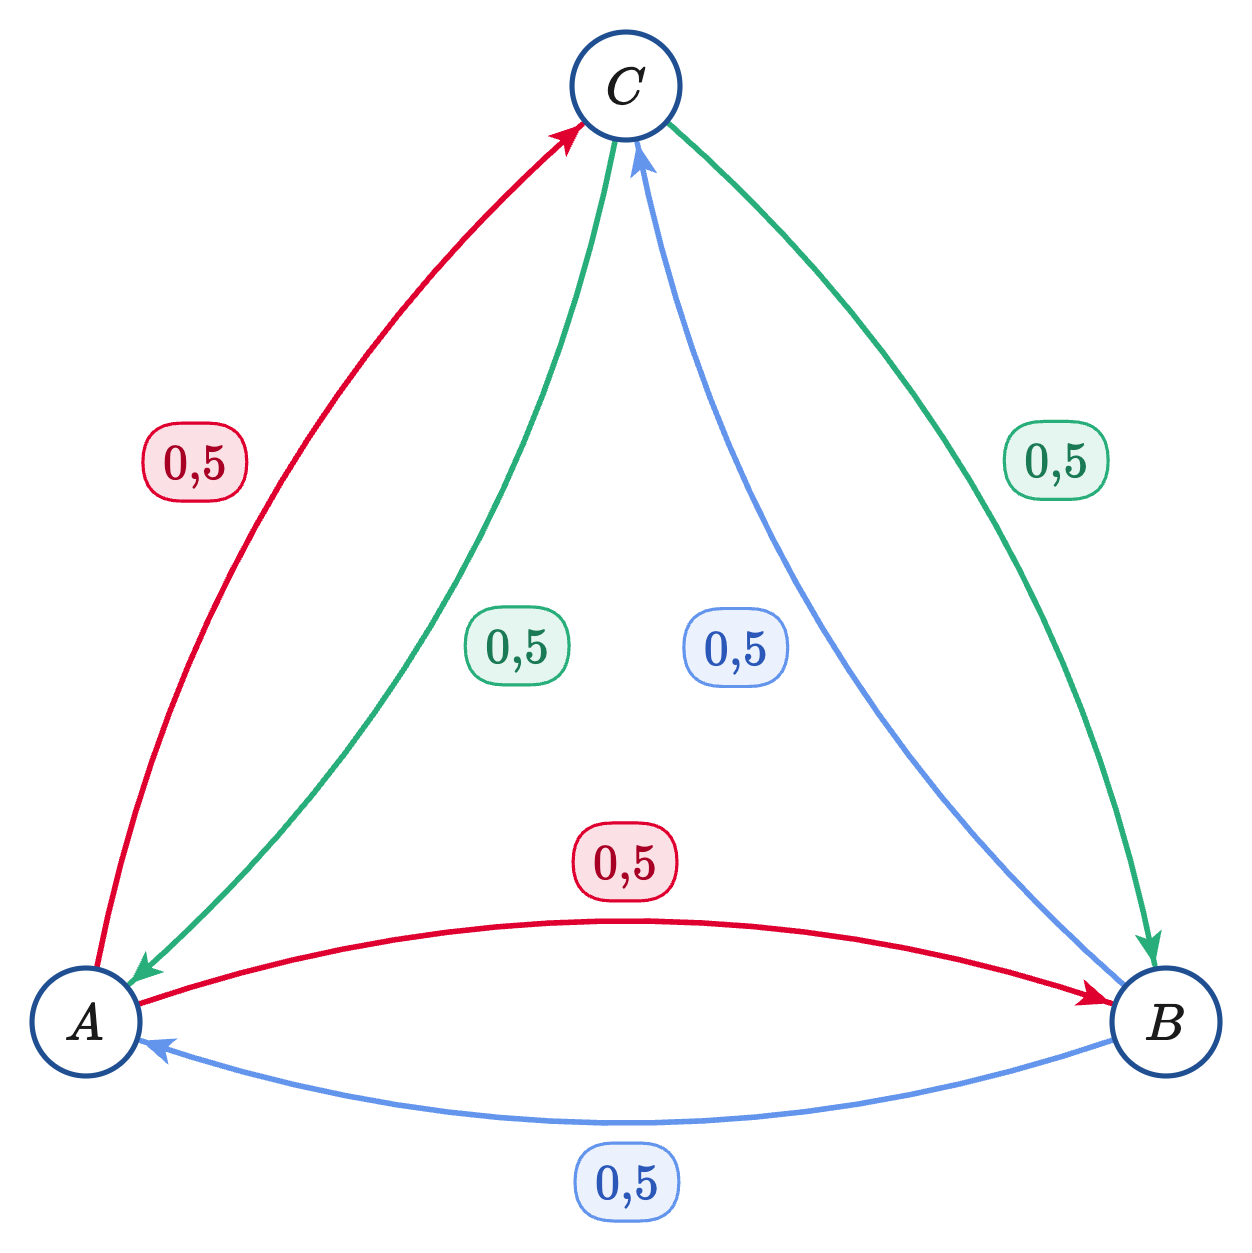
Finalement :
Finalement :
Question 2
Démontrer que la distribution est invariante.
Correction
Une distribution (matrice ligne dont les coefficients sont positifs ou nuls et de somme égale à ) est dite si :
Chaque colonne de contient deux coefficients égaux à et un coefficient nul. Chaque coefficient de vaut donc :Ainsi :
La distribution est donc invariante.
Question 3
Démontrer que, pour tout entier naturel , .
Correction
Pour tout entier naturel , . Le premier coefficient de est donc :
Or , donc .
Finalement :
Autrement dit : pour être en à l'étape , le robot doit être en ou en à l'étape , puis choisir .
Or , donc .
Finalement :
Autrement dit : pour être en à l'étape , le robot doit être en ou en à l'étape , puis choisir .
Question 4
Pour tout entier naturel , on pose . Démontrer que la suite est géométrique de raison , puis exprimer en fonction de .
Correction
exprimons en fonction de .
La suite est donc de raison , de premier terme .
l'expression de .
Finalement :
La suite est donc de raison , de premier terme .
l'expression de .
Soit une suite géométrique de raison et de premier terme . Alors, pour tout entier naturel , on a :
Pour tout entier naturel , et .Finalement :
Question 5
Déterminer la limite de la suite et interpréter ce résultat.
Correction
- Si alors .
- Si alors .
À long terme, le robot se trouve en avec une probabilité proche de (et de même en et en ) : la distribution se rapproche de la distribution invariante .
Signaler une erreur
Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.