Transformations du plan : composition et transformation réciproque - Exercice 1

25 min
40
COMPETENCES‾  :  1°)  Calculer.{\color{red}\underline{COMPETENCES}\;:\;1°)\;Calculer.}     \;\; 2°)  Repreˊsenter.{\color{red}2°)\;Représenter.}
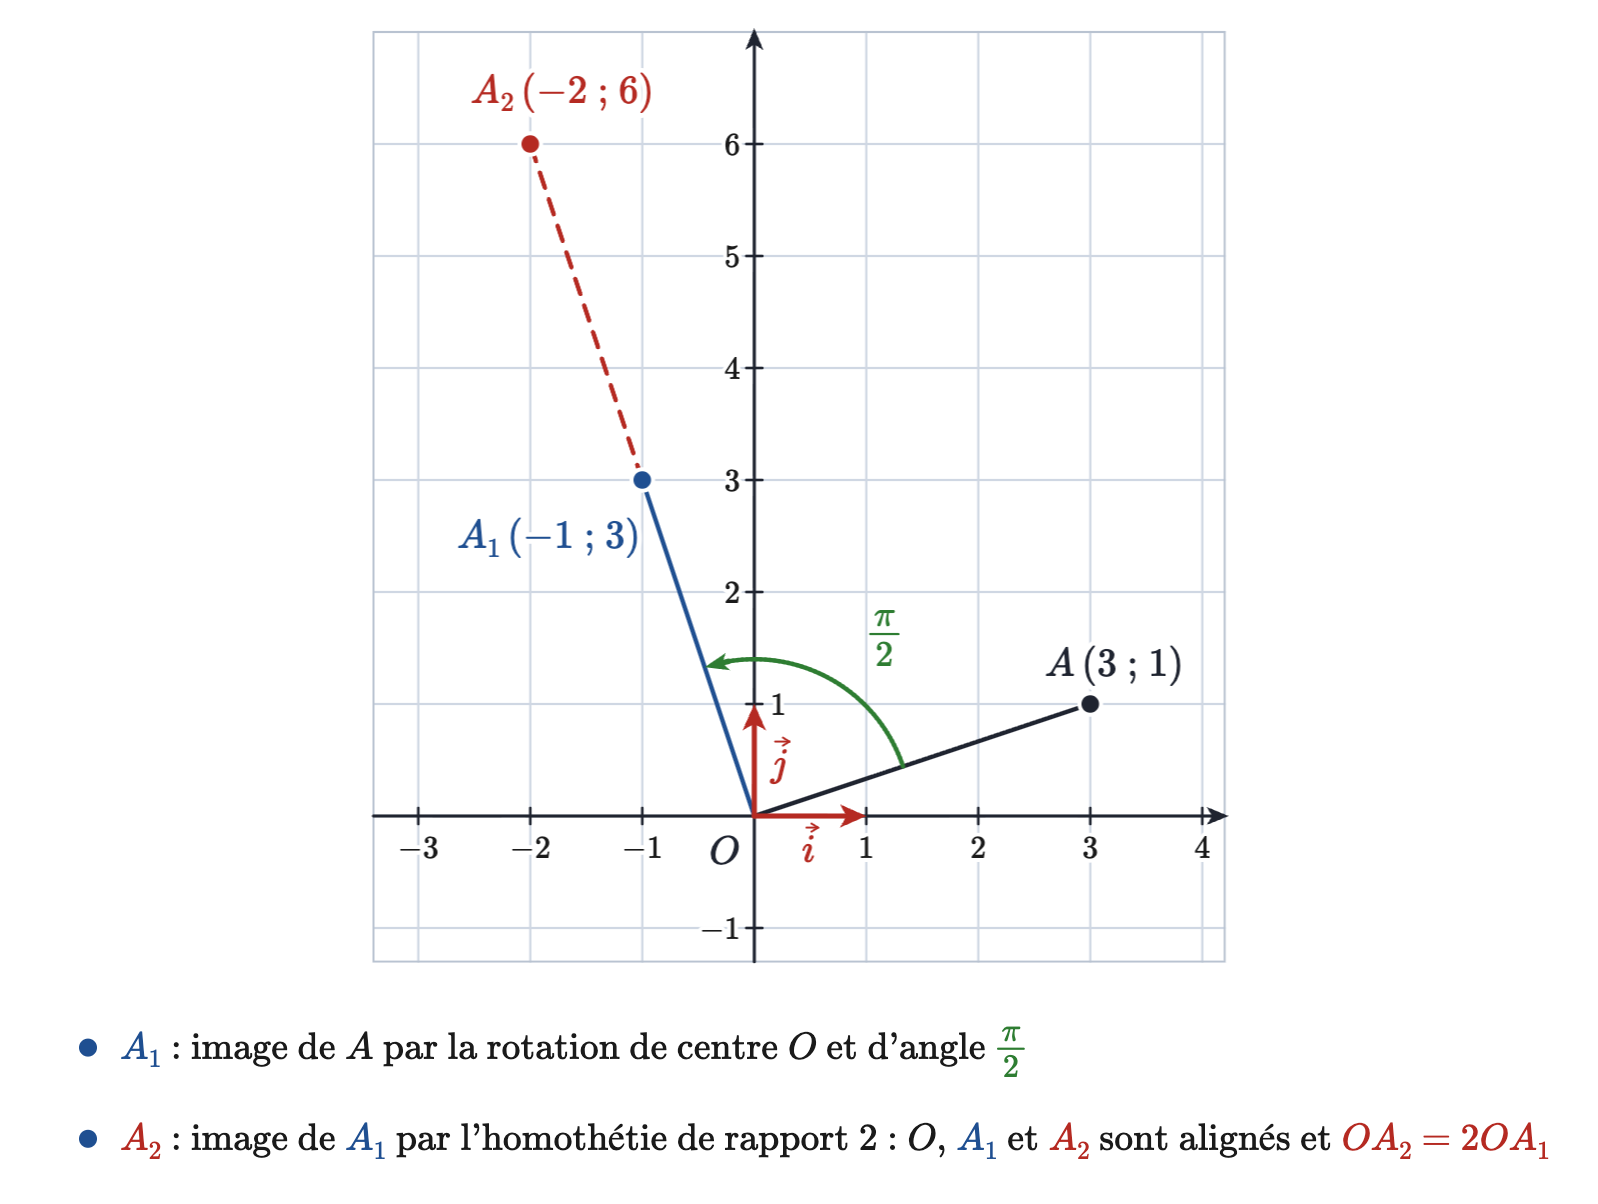
Le plan est muni d'un repère orthonormé direct (O;i→;j→)\left(O;\overrightarrow{i} ;\overrightarrow{j} \right) . On note R=(0−110)R=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right) la matrice de la rotation de centre OO et d'angle π2\dfrac{\pi}{2} , H=(2002)H=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right) celle de l'homothétie de centre OO et de rapport 22 , et S=(100−1)S=\left(\begin{array}{cc} {1} & {0} \\ {0} & {-1} \end{array}\right) celle de la symétrie axiale par rapport à l'axe des abscisses. On considère le point A(3;1)A\left(3;1\right) et on note XA=(31)X_{A}=\left(\begin{array}{c} {3} \\ {1} \end{array}\right) .
Question 1

Déterminer les coordonnées du point A1A_{1} image de AA par la rotation, puis celles du point A2A_{2} image de A1A_{1} par l'homothétie.

Correction
On se place dans un repère orthonormé direct (O;i→;j→)\left(O;\overrightarrow{i} ;\overrightarrow{j} \right) du plan.
  • Soient A(xA;yA)A\left(x_{A}; y_{A}\right) et B(xB;yB)B\left(x_{B}; y_{B}\right) deux points du plan .
  • BB est l'image de AA par la rotation\red{\text{la rotation}} de centre OO et d'angle θ\theta si et seulement si (xByB)=(cos⁡(θ)−sin⁡(θ)sin⁡(θ)cos⁡(θ))×(xAyA)\left(\begin{array}{c} {x_{B} } \\ {y_{B} } \end{array}\right)=\left(\begin{array}{cc} {\cos \left(\theta \right)} & {-\sin \left(\theta \right)} \\ {\sin \left(\theta \right)} & {\cos \left(\theta \right)} \end{array}\right)\times \left(\begin{array}{c} {x_{A} } \\ {y_{A} } \end{array}\right)
  • Il vient alors que :
    (x1y1)=(0−110)(0×3+(−1)×11×3+0×1)(31)\left(\begin{array}{c} {x_{1}} \\ {y_{1}} \end{array}\right)=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 3+\left(-1\right)\times 1} \\ {1\times 3+0\times 1} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    (x1y1)=(0−110)(−13)(31)\left(\begin{array}{c} {x_{1}} \\ {y_{1}} \end{array}\right)=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {-1} \\ {3} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    Ainsi :
    A1(−1;3)A_{1}\left(-1;3\right)

    Puis :
    (x2y2)=(2002)(2×(−1)+0×30×(−1)+2×3)(−13)\left(\begin{array}{c} {x_{2}} \\ {y_{2}} \end{array}\right)=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{c} {2\times \left(-1\right)+0\times 3} \\ {0\times \left(-1\right)+2\times 3} \end{array}\right)}\limits^{\left(\begin{array}{c} {-1} \\ {3} \end{array}\right)}}
    (x2y2)=(2002)(−26)(−13)\left(\begin{array}{c} {x_{2}} \\ {y_{2}} \end{array}\right)=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{c} {-2} \\ {6} \end{array}\right)}\limits^{\left(\begin{array}{c} {-1} \\ {3} \end{array}\right)}}
    Ainsi :
    A2(−2;6)A_{2}\left(-2;6\right)

    Question 2

    Calculer H×RH\times R , puis vérifier que (H×R)×XA\left(H\times R\right)\times X_{A} donne directement les coordonnées de A2A_{2} . Pourquoi est-ce H×RH\times R , et non R×HR\times H , qu'il faut calculer ?

    Correction
    H×R=(2002)(2×0+0×12×(−1)+0×00×0+2×10×(−1)+2×0)(0−110)H\times R=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{cc} {2\times 0+0\times 1} & {2\times \left(-1\right)+0\times 0} \\ {0\times 0+2\times 1} & {0\times \left(-1\right)+2\times 0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
    H×R=(2002)(0−220)(0−110)H\times R=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
    (H×R)×XA=(0−220)(0×3+(−2)×12×3+0×1)(31)\left(H\times R\right)\times X_{A}=\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 3+\left(-2\right)\times 1} \\ {2\times 3+0\times 1} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    (H×R)×XA=(0−220)(−26)(31)\left(H\times R\right)\times X_{A}=\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {-2} \\ {6} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    On retrouve bien les coordonnées de A2A_{2} .
    En effet XA1=RXAX_{A_{1}}=RX_{A} puis XA2=HXA1=H(RXA)=(H×R)XAX_{A_{2}}=HX_{A_{1}}=H\left(RX_{A}\right)=\left(H\times R\right)X_{A} :
    la matrice de « RR puis HH » est H×RH\times R

    La transformation appliquée en premier est écrite à droite. Ici R×H=H×RR\times H=H\times R (une homothétie de centre OO commute avec la rotation), mais ce n'est pas vrai en général : voir la question 3.
    Question 3

    Calculer S×RS\times R et R×SR\times S , puis l'image de AA par la transformation « RR puis SS » et par la transformation « SS puis RR ». Conclure.

    Correction
    S×R=(100−1)(1×0+0×11×(−1)+0×00×0+(−1)×10×(−1)+(−1)×0)(0−110)S\times R=\left(\begin{array}{cc} {1} & {0} \\ {0} & {-1} \end{array}\right){\mathop{\left(\begin{array}{cc} {1\times 0+0\times 1} & {1\times \left(-1\right)+0\times 0} \\ {0\times 0+\left(-1\right)\times 1} & {0\times \left(-1\right)+\left(-1\right)\times 0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
    S×R=(100−1)(0−1−10)(0−110)S\times R=\left(\begin{array}{cc} {1} & {0} \\ {0} & {-1} \end{array}\right){\mathop{\left(\begin{array}{cc} {0} & {-1} \\ {-1} & {0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
    R×S=(0−110)(0×1+(−1)×00×0+(−1)×(−1)1×1+0×01×0+0×(−1))(100−1)R\times S=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{cc} {0\times 1+\left(-1\right)\times 0} & {0\times 0+\left(-1\right)\times \left(-1\right)} \\ {1\times 1+0\times 0} & {1\times 0+0\times \left(-1\right)} \end{array}\right)}\limits^{\left(\begin{array}{cc} {1} & {0} \\ {0} & {-1} \end{array}\right)}}
    R×S=(0−110)(0110)(100−1)R\times S=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{cc} {0} & {1} \\ {1} & {0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {1} & {0} \\ {0} & {-1} \end{array}\right)}}
    Donc S×R≠R×SS\times R\ne R\times S .
    (S×R)XA=(0−1−10)(0×3+(−1)×1(−1)×3+0×1)(31)\left(S\times R\right)X_{A}=\left(\begin{array}{cc} {0} & {-1} \\ {-1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 3+\left(-1\right)\times 1} \\ {\left(-1\right)\times 3+0\times 1} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    (S×R)XA=(0−1−10)(−1−3)(31)\left(S\times R\right)X_{A}=\left(\begin{array}{cc} {0} & {-1} \\ {-1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {-1} \\ {-3} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    (R×S)XA=(0110)(0×3+1×11×3+0×1)(31)\left(R\times S\right)X_{A}=\left(\begin{array}{cc} {0} & {1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 3+1\times 1} \\ {1\times 3+0\times 1} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    (R×S)XA=(0110)(13)(31)\left(R\times S\right)X_{A}=\left(\begin{array}{cc} {0} & {1} \\ {1} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {1} \\ {3} \end{array}\right)}\limits^{\left(\begin{array}{c} {3} \\ {1} \end{array}\right)}}
    « RR puis SS » envoie AA en (−1;−3)\left(-1;-3\right) alors que « SS puis RR » l'envoie en (1;3)\left(1;3\right) :
    l'ordre dans lequel on applique les transformations compte

    Signaler une erreur

    Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.

    Connecte-toi ou crée un compte pour signaler une erreur.