Devoir type n°2 (2 h) - Exercice 3

30 min
50
COMPETENCES‾  :  1°)  Repreˊsenter.{\color{red}\underline{COMPETENCES}\;:\;1°)\;Représenter.}     \;\; 2°)  Raisonner.{\color{red}2°)\;Raisonner.}
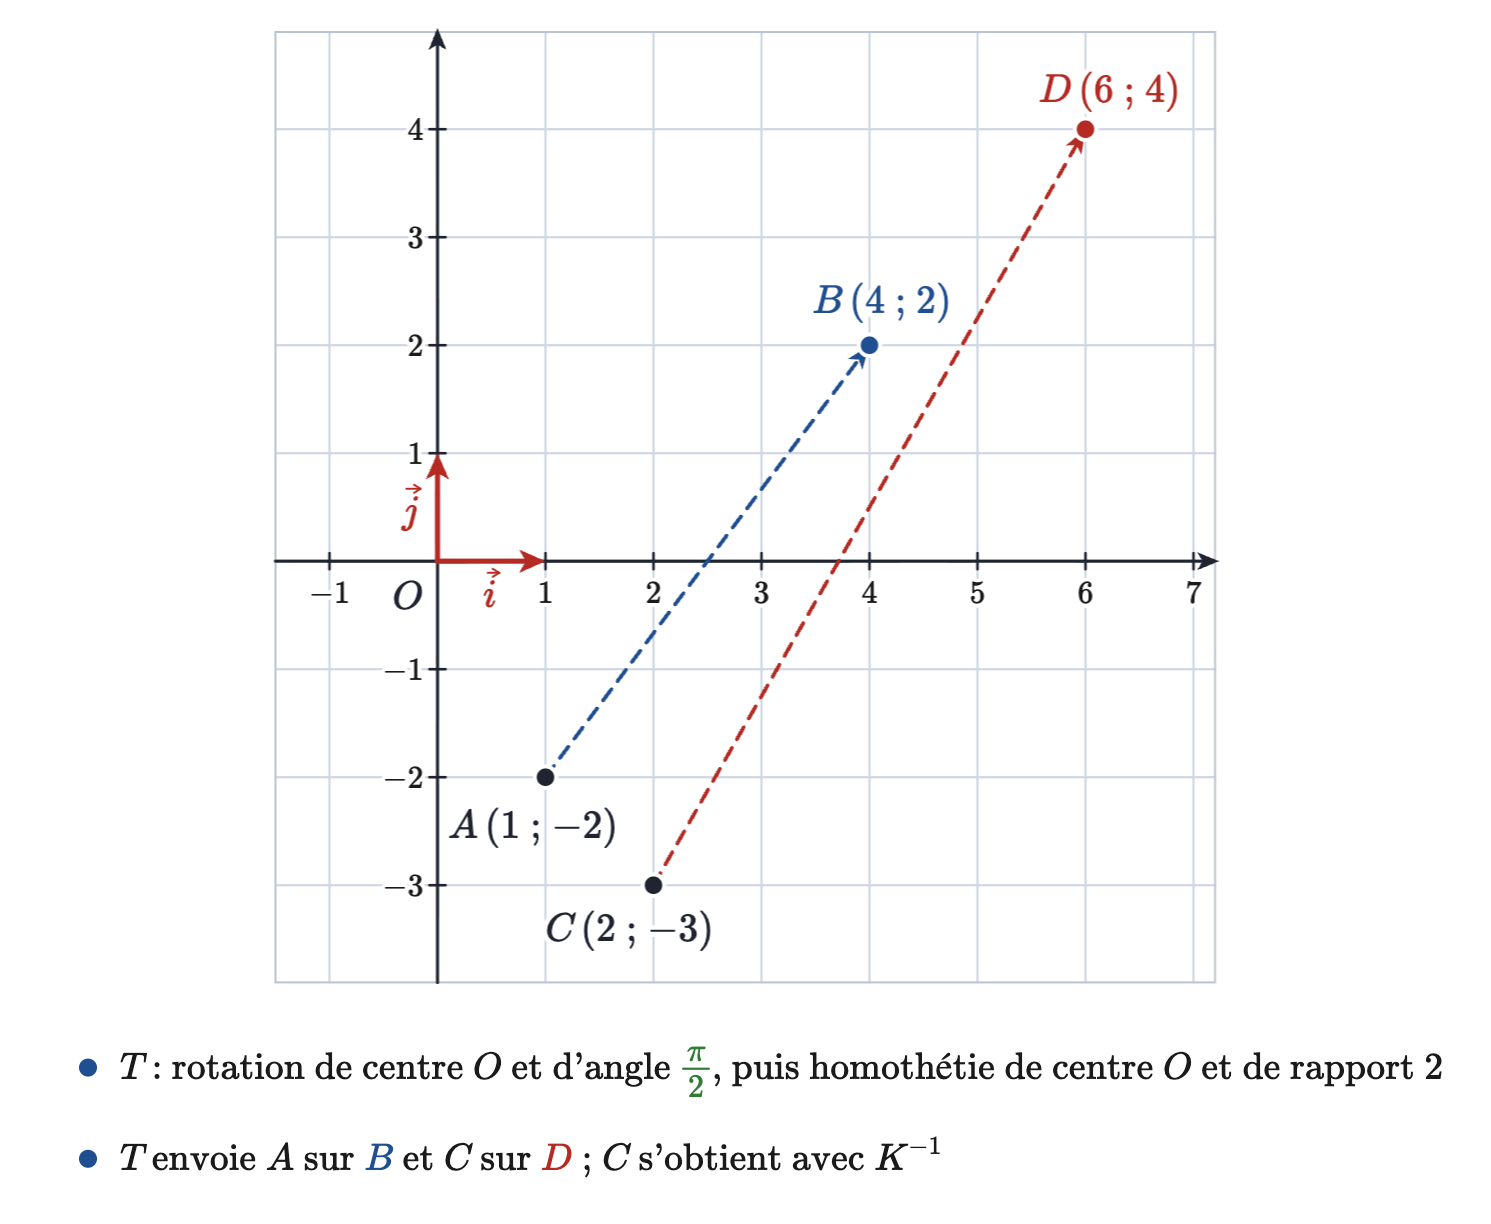
Le plan est muni d'un repère orthonormé direct (O;i→;j→)\left(O;\overrightarrow{i} ;\overrightarrow{j} \right) . On note TT la transformation qui consiste à appliquer la rotation de centre OO et d'angle π2\dfrac{\pi}{2} , de matrice R=(0−110)R=\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right) , puis l'homothétie de centre OO et de rapport 22 , de matrice H=(2002)H=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right) .
Barème : 6 points
Question 1

Justifier que la matrice de TT est K=H×RK=H\times R , puis la calculer.

Correction
Pour un point de matrice colonne XX , la rotation donne RXRX , puis l'homothétie donne H(RX)=(H×R)XH\left(RX\right)=\left(H\times R\right)X : la matrice de TT est K=H×RK=H\times R .
K=H×R=(2002)(2×0+0×12×(−1)+0×00×0+2×10×(−1)+2×0)(0−110)K=H\times R=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{cc} {2\times 0+0\times 1} & {2\times \left(-1\right)+0\times 0} \\ {0\times 0+2\times 1} & {0\times \left(-1\right)+2\times 0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
K=H×R=(2002)(0−220)(0−110)K=H\times R=\left(\begin{array}{cc} {2} & {0} \\ {0} & {2} \end{array}\right){\mathop{\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {0} & {-1} \\ {1} & {0} \end{array}\right)}}
Question 2

Déterminer les coordonnées du point BB image de A(1;−2)A\left(1;-2\right) par TT .

Correction
Il vient alors que :
XB=(0−220)(0×1+(−2)×(−2)2×1+0×(−2))(1−2)X_{B}=\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 1+\left(-2\right)\times \left(-2\right)} \\ {2\times 1+0\times \left(-2\right)} \end{array}\right)}\limits^{\left(\begin{array}{c} {1} \\ {-2} \end{array}\right)}}
XB=(0−220)(42)(1−2)X_{B}=\left(\begin{array}{cc} {0} & {-2} \\ {2} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {4} \\ {2} \end{array}\right)}\limits^{\left(\begin{array}{c} {1} \\ {-2} \end{array}\right)}}
Finalement :
B(4;2)B\left(4;2\right)

Question 3

Démontrer que KK est inversible et déterminer K−1K^{-1} . Vérifier que K−1=R−1×H−1K^{-1}=R^{-1}\times H^{-1} .

Correction
  • Soit A=(abcd)A=\left(\begin{array}{cc} {\red{a}} & {\blue{b}} \\ {\pink{c}} & {\green{d}} \end{array}\right) une matrice carrée d'ordre 22. On appelle deˊterminant\red{\text{déterminant}} de AA le nombre det⁡(A)=a×d−b×c\det \left(A\right)=\red{a}\times \green{d}-\blue{b}\times \pink{c} .
  • La matrice AA est inversible\red{\text{inversible}} si et seulement si det⁡(A)≠0\det \left(A\right)\ne 0 et la matrice inverse de AA est égale à A−1=1det⁡(A)(d−b−ca)A^{-1} =\dfrac{1}{\det \left(A\right)} \left(\begin{array}{cc} {\green{d}} & {-\blue{b}} \\ {-\pink{c}} & {\red{a}} \end{array}\right)
Soit K=(0−220)K=\left(\begin{array}{cc} {\red{0}} & {-\blue{2}} \\ {\pink{2}} & {\green{0}} \end{array}\right)
On a :
det⁡(K)=0×0−(−2)×2\det \left(K\right)=\red{0}\times \green{0}-\left(-\blue{2}\right)\times \pink{2}
det⁡(K)=0−(−4)\det \left(K\right)=0-\left(-4\right)
Finalement :
det⁡(K)=4\det \left(K\right)=4

Comme det⁡(K)≠0\det \left(K\right)\ne 0 alors la matrice KK est inversible\red{\text{inversible}}.
La matrice inverse de KK notée K−1K^{-1} est alors égale à :
K−1=1det⁡(K)(d−b−ca)K^{-1} =\dfrac{1}{\det \left(K\right)} \left(\begin{array}{cc} {\green{d}} & {-\blue{b}} \\ {-\pink{c}} & {\red{a}} \end{array}\right)
K−1=14(02−20)K^{-1} =\dfrac{1}{4} \left(\begin{array}{cc} {\green{0}} & {\blue{2}} \\ {-\pink{2}} & {\red{0}} \end{array}\right)
Finalement :
K−1=14(02−20)=(012−120)K^{-1} =\dfrac{1}{4} \left(\begin{array}{cc} {0} & {2} \\ {-2} & {0} \end{array}\right)=\left(\begin{array}{cc} {0} & {\dfrac{1}{2}} \\ \rule{0pt}{1.9em}{-\dfrac{1}{2}} & {0} \end{array}\right)

Vérification : R−1=(01−10)R^{-1}=\left(\begin{array}{cc} {0} & {1} \\ {-1} & {0} \end{array}\right) (rotation d'angle −π2-\dfrac{\pi}{2}) et H−1=(120012)H^{-1}=\left(\begin{array}{cc} {\dfrac{1}{2}} & {0} \\ \rule{0pt}{1.9em}{0} & {\dfrac{1}{2}} \end{array}\right) (homothétie de rapport 12\dfrac{1}{2}).
R−1×H−1=(01−10)(0×12+1×00×0+1×12(−1)×12+0×0(−1)×0+0×12)(120012)R^{-1}\times H^{-1}=\left(\begin{array}{cc} {0} & {1} \\ {-1} & {0} \end{array}\right){\mathop{\left(\begin{array}{cc} {0\times \dfrac{1}{2}+1\times 0} & {0\times 0+1\times \dfrac{1}{2}} \\ \rule{0pt}{1.9em}{\left(-1\right)\times \dfrac{1}{2}+0\times 0} & {\left(-1\right)\times 0+0\times \dfrac{1}{2}} \end{array}\right)}\limits^{\left(\begin{array}{cc} {\dfrac{1}{2}} & {0} \\ \rule{0pt}{1.9em}{0} & {\dfrac{1}{2}} \end{array}\right)}}
R−1×H−1=(01−10)(012−120)(120012)R^{-1}\times H^{-1}=\left(\begin{array}{cc} {0} & {1} \\ {-1} & {0} \end{array}\right){\mathop{\left(\begin{array}{cc} {0} & {\dfrac{1}{2}} \\ \rule{0pt}{1.9em}{-\dfrac{1}{2}} & {0} \end{array}\right)}\limits^{\left(\begin{array}{cc} {\dfrac{1}{2}} & {0} \\ \rule{0pt}{1.9em}{0} & {\dfrac{1}{2}} \end{array}\right)}}
On retrouve bien K−1K^{-1} .
Question 4

Déterminer les coordonnées du point CC dont l'image par TT est le point D(6;4)D\left(6;4\right) .

Correction
Si AA est inversible alors le système d'équations linéaires dont l'écriture matricielle est AX=BAX=B admet une unique solution. La solution est obtenue en calculant X=A−1BX=A^{-1}B .
XD=KXCX_{D}=KX_{C} équivaut à XC=K−1XDX_{C}=K^{-1}X_{D} . Il vient alors que :
XC=(012−120)(0×6+12×4(−12)×6+0×4)(64)X_{C}=\left(\begin{array}{cc} {0} & {\dfrac{1}{2}} \\ \rule{0pt}{1.9em}{-\dfrac{1}{2}} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {0\times 6+\dfrac{1}{2}\times 4} \\ \rule{0pt}{1.9em}{\left(-\dfrac{1}{2}\right)\times 6+0\times 4} \end{array}\right)}\limits^{\left(\begin{array}{c} {6} \\ {4} \end{array}\right)}}
XC=(012−120)(2−3)(64)X_{C}=\left(\begin{array}{cc} {0} & {\dfrac{1}{2}} \\ \rule{0pt}{1.9em}{-\dfrac{1}{2}} & {0} \end{array}\right){\mathop{\left(\begin{array}{c} {2} \\ {-3} \end{array}\right)}\limits^{\left(\begin{array}{c} {6} \\ {4} \end{array}\right)}}
Finalement :
C(2;−3)C\left(2;-3\right)

Signaler une erreur

Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.

Connecte-toi ou crée un compte pour signaler une erreur.