Exercice 13 - Exercice 1
3 h
240
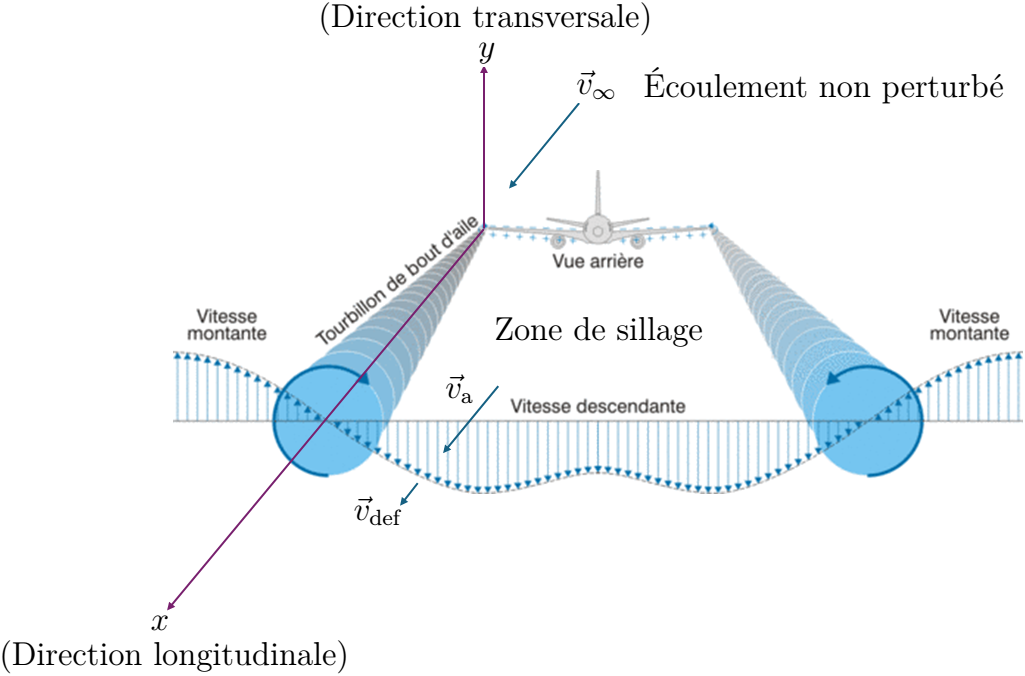
Lorsqu'une aile d'avion traverse l'air, la viscosité du fluide génère des forces de frottement qui ralentissent l'écoulement au contact de sa surface. À l'arrière du bord de fuite, cet air ralenti se détache et forme une zone perturbée que l'on nomme le sillage.
Au cœur de ce sillage, la vitesse locale de l'air, désignée par le vecteur , est nettement inférieure à celle de l'écoulement libre non perturbé qui se situe devant l'avion et désignée ici par le vecteur .
Cette différence entre la vitesse au loin et la vitesse dans le sillage est précisément ce que l'on appelle la vitesse de déficit. Cette vitesse sera notée , et on a :
Il s'agit d'une notion capitale en aérodynamique, car ce déficit de quantité de mouvement permet de quantifier directement la résistance à l'avancement, au travers de la traînée, subie par l'aile. À mesure que l'on s'éloigne en aval, ce sillage s'élargit et se mélange à l'air environnant, faisant progressivement décroître le déficit maximal de vitesse jusqu'à ce que l'écoulement retrouve son homogénéité. On a alors la figure suivante :
Soit qui représente le paramètre temporel.
On désigne par le nombre complexe unitaire imaginaire tel que .
La viscosité cinématique de l'air est désignée par le nombre réel constant .
Soit et deux grandeurs réelles. On désigne par une Base Ortho-Normée (B.O.N.) cartésienne.
On admettra que l'étude est en régime stationnaire.
La direction principale et privilégiée est portée par la direction longitudinale. De plus, on admettra une symétrie dans la direction perpendiculaire au plan . De fait, on a :
On admettra que est une quantité réelle, strictement positive, indépendante du temps et de la position.
On pose les conditions limites suivantes :
Le terme représente la distribution de Dirac selon la variable transversale .
Selon le modèle de Prandtl incompressible, qui n'est absolument pas l'objet de cet exercice, l'équation qui est issue d'un bilan de quantité de mouvement est l'Equation aux Dérivées Partielles (E.D.P.), notée , suivante :
A la variable , de l'espace physique, on lui fait correspondre la variable , de l'espace réciproque ou espace de Fourier.
Pour toute fonction bivariée , on note sa transformée de Fourier comme :
Ce qui implique que :
On rappelle que pour s'assurer de la convergence des intégrales, on a les deux conditions suivantes :
On admettra que la fonction bivariée appartient à l'ensemble et est au moins deux fois dérivable sur .
Nous désignerons le par le symbole " ".
Question 1
Dans cette première partie, nous souhaitons établir quelques résultats mathématiques qui seront utiles pour la résolution de l'E.D.P. qui représente l'objectif de cet exercice.
Soit .
Soit la fonction bivariée qui appartient à l'ensemble . Cette fonction est au moins deux fois dérivable sur . On admettra que ses dérivées partielles premières sont bornées.
Soit la fonction bivariée qui appartient à l'ensemble . Cette fonction est au moins deux fois dérivable sur . On admettra que ses dérivées partielles premières sont bornées.
Soit la fonction bivariée qui appartient également à l'ensemble . Cette fonction est au moins deux fois dérivable sur . On admettra que ses dérivées partielles premières sont bornées.
On désigne par l'intégrale généralisée convergente, dite de Gauss, suivante :
On rappelle que, dans le plan , les coordonnées polaires sont et .
En calculant astucieusement , et en faisant usage des coordonnées polaires, déterminer la valeur de l'intégrale .
Correction
Afin de calculer l'intégrale , nous allons plutôt, comme l'indique le sujet, déterminer . On a alors :
En faisant usage des propriétés de l'intégrale, on peut écrire que :
En faisant usage des propriétés de la fonction exponentielle, on obtient :
Par une simple factorisation, on a alors :
La présence du terme suggère d'introduire les coordonnées polaires afin de balayer le plan . Pour cela, on pose :
Avec et . Ainsi . De fait, on obtient :
Ce qui nous donne :
Soit :
Soit encore :
Posons maintenant . Dans ce cas lorsque on a et lorsque on a . Puis on a également . De fait, on an déduit que . On peut donc écrire que :
D'où :
Comme , on obtient :
Puis, on sait que :
Ainsi, on obtient :
Ce qui nous donne donc :
Finalement, on obtient :
Question 2
Déterminer l'expression de en fonction de et de .
Correction
En faisant usage de la linéarité de l'intégrale, donc de la transformée de Fourier, on peut donc écrire que :
Finalement, on obtient :
Finalement, on obtient :
Question 3
Calculer en fonction de .
Correction
On a :
En effectuant une intégration par parties, on obtient alors :
Soit :
Soit encore :
Ceci va donc pouvoir s'écrire comme :
Or on sait que, par hypothèses, la fonction et que cette fonction est au moins deux fois dérivable sur mais également que ses dérivées partielles premières sont bornées. Ceci nous permet de s'assurer que :
En conséquence, on a :
Et finalement, on obtient :
Question 4
Calculer en fonction de .
Correction
On vient de démontrer que :
Soit :
Posons . On a alors :
Soit :
Mais en tenant compte de la question précédente, on peut écrire que :
Ainsi, on obtient :
D'où :
Comme , on a alors :
De fait, dans cette dernière relation, si on opère la substitution , on obtient finalement :
Soit :
Posons . On a alors :
Soit :
Mais en tenant compte de la question précédente, on peut écrire que :
Ainsi, on obtient :
D'où :
Comme , on a alors :
De fait, dans cette dernière relation, si on opère la substitution , on obtient finalement :
Question 5
Calculer en fonction de .
Correction
On a :
Comme d'intégration est mesurée par et que la dérivation partielle s'effectue selon la direction , nous allons pouvoir sortir de l'intégrale l'opérateur . On a alors :
Soit :
Soit encore :
Finalement, on obtient :
Comme d'intégration est mesurée par et que la dérivation partielle s'effectue selon la direction , nous allons pouvoir sortir de l'intégrale l'opérateur . On a alors :
Soit :
Soit encore :
Finalement, on obtient :
Question 6
Exprimer en fonction de et de .
Correction
On a :
Soit :
Soit encore :
En prenant la définition intégrale du produit de convolution, et que c'est la variable qui est concernée, on trouve finalement que :
Soit :
Soit encore :
En prenant la définition intégrale du produit de convolution, et que c'est la variable qui est concernée, on trouve finalement que :
Question 7
Calculer en fonction de et de .
Correction
On a :
Par un premier jeu d'écriture avec , on a :
Puis, par un second jeu d'écriture avec , mais cette fois dans l'exponentielle, on a :
Posons maintenant . Comme cela implique que les bornes de l'intégrale restent inchangées. On obtient alors :
Finalement, on obtient :
Par un premier jeu d'écriture avec , on a :
Puis, par un second jeu d'écriture avec , mais cette fois dans l'exponentielle, on a :
Posons maintenant . Comme cela implique que les bornes de l'intégrale restent inchangées. On obtient alors :
Finalement, on obtient :
Question 8
Déterminer l'expression de .
Correction
{\color{red}{ \textbf{\textsf{Attention :}}}}
\medskip
{\color{red}{\textbf{\textsf{Dans cette question nous allons devoir être, à un moment qui sera indiqué, moins rigoureux. En effet ni l'Analyse Complexe ni le théorème de la convergence dominée (et l'hypothèse de domination) ne sont à votre programme de Mathématiques. Nous chercherons à être \og simplement \fg intuitif. }}}}
\medskip
On cherche la quantité suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, e^{\mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
En regroupant les deux exponentielles en une seule, on a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
Mais, on a :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \mathsf{i}^2 \, \left( \dfrac{1}{\sqrt{2}} \right)^2 k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}}
\end{equation}
Ce qui nous permet d'écrire que :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}} + \left( \dfrac{y}{\sqrt{2}} \right)^2 - \left( \dfrac{y}{\sqrt{2}} \right)^2
\end{equation}
On constate l'apparition d'une identité remarquable, à savoir que :
\begin{equation}
\left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}} + \left( \dfrac{y}{\sqrt{2}} \right)^2 = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} + \dfrac{y}{\sqrt{2}} \right)^2 = \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)^2
\end{equation}
D'où :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 - \left( \dfrac{y}{\sqrt{2}} \right)^2
\end{equation}
Ainsi :
\begin{equation}
e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} = e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 - \left( \frac{y}{\sqrt{2}} \right)^2 }
\end{equation}
D'où :
\begin{equation}
e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} =
e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 }
\times
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\end{equation}
De fait, nous pouvons donc écrire que :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 }
\times
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \, \mathrm{d}k
\end{equation}
Comme l'intégration s'effectue selon la variable , on va donc sortir de cette intégrale le terme . On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}k
\end{equation}
Cependant, on peut écrire que :
\begin{equation}
\mathrm{d}k = \mathrm{d}\left( \dfrac{\mathsf{i}}{\mathsf{i}} k \right) = \dfrac{1}{\mathsf{i}} \, \mathrm{d}\left( \mathsf{i} k \right) = \dfrac{1}{\mathsf{i}} \, \mathrm{d}\left( \mathsf{i} k + y \right) = \dfrac{\sqrt{2}}{\mathsf{i}} \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Ceci nous donne donc :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \dfrac{\sqrt{2}}{\mathsf{i}} \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Soit :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \, \dfrac{\sqrt{2}}{\mathsf{i}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Soit encore :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\mathsf{i}\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Posons ainsi lorsque on a ; puis lorsque on a . De fait, nous obtenons l'écriture suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\mathsf{i}\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ \ell^2 } \, \mathrm{d}\ell =
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{\mathsf{i}}{\mathsf{i}^2\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( - \ell^2 \right) } \, \mathrm{d}\ell
\end{equation}
Soit :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{\mathsf{i}}{-\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( \mathsf{i}^2 \ell^2 \right) } \, \mathrm{d}\ell = -\dfrac{1}{\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( \mathsf{i} \ell \right)^2 } \, \mathrm{d}(\mathsf{i}\ell)
\end{equation}
Posons Ainsi, on a :
\begin{equation}
L = \mathsf{i} \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right) = \dfrac{\mathsf{i}^2k + \mathsf{i}y}{\sqrt{2}} = \dfrac{-k + \mathsf{i}y}{\sqrt{2}}
\end{equation}
{\color{red}{ \textbf{\textsf{Attention :}}}}
\medskip
{\color{red}{\textbf{\textsf{C'est à ce stade que nous allons devoir être moins rigoureux car ni l'Analyse Complexe, ni le théorème de la convergence dominée ne sont à votre programme de Mathématiques.}}}}
\medskip
Ainsi lorsque on a ; puis lorsque on a . De fait, nous obtenons l'écriture suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = - e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \, \int_{+ \infty}^{- \infty} e^{ - L^2 } \, \mathrm{d}L
\end{equation}
On va utiliser la présence du signe \og \fg pour renverser les bornes de l'intégrale. On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \, \int_{+ \infty}^{- \infty} e^{ - L^2 } \, \mathrm{d}L
\end{equation}
On reconnait la présence de la l'intégrale de Gauss, notée , déjà évaluée. On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \times \mathcal{G}
\end{equation}
Or, nous avions montré que . On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \times \sqrt{\pi}
\end{equation}
Ce qui nous donne :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \times 1
\end{equation}
Finalement :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \frac{1}{2} y^2 }
\end{equation}
{\color{red}{ \textbf{\textsf{Une solution rigoureuse : usage d'une hypothèse de domination simple}}}}
\medskip
\textsf{On cherche à calculer la transformée de Fourier inverse suivante :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, e^{\mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
\textsf{En utilisant la formule d'Euler, on obtient :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \big( \cos(ky) + \mathsf{i} \, \sin(ky) \big) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(ky) \, \mathrm{d}k
+ \mathsf{i}
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \sin(ky) \, \mathrm{d}k
\end{equation}
\textsf{Or, la fonction étant impaire et intégrable sur un domaine symétrique, à savoir , son intégrale est nulle. Il reste donc :}
\begin{equation}
S(y) =
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(ky) \, \mathrm{d}k
\end{equation}
\textsf{Maintenant, posons . Vérifions les trois hypothèses du théorème issu de la convergence dominée :}
\medskip
{\color{blue}{ \textbf{\textsf{Intégrabilité}}}}
\textsf{Pour tout , la fonction est continue et intégrable sur .}
\medskip
{\color{blue}{ \textbf{\textsf{Dérivabilité}}}}
\textsf{La fonction admet une dérivée partielle par rapport à sur , donnée par :}
\begin{equation}
\dfrac{\partial s}{\partial y}(k \,;\, y) = -k e^{-\frac{1}{2}k^{2}} \, \sin(ky)
\end{equation}
\medskip
{\color{blue}{ \textbf{\textsf{Hypothèse de domination simple}}}}
\textsf{Pour tout couple , on peut majorer la valeur absolue de cette dérivée partielle indépendamment de . En effet, on a :}
\begin{equation}
\left\vert \, \dfrac{\partial s}{\partial y}(k \,;\, y) \, \right\vert = \left\vert \, -k e^{-\frac{1}{2}k^{2}} \, \sin(ky) \, \right\vert \leqslant \vert \, k \, \vert \, e^{-\frac{1}{2}k^{2}}
\end{equation}
\textsf{Soit . Cette fonction est positive, continue et intégrable sur car on a la limite suivante : .}
\medskip
\textsf{Puisque l'hypothèse de domination est vérifiée, on peut dériver sous le signe intégral. La fonction est dérivable sur et on a alors :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} \dfrac{\partial }{\partial y} \left( e^{- \, \frac{1}{2}k^2} \, \cos(ky) \right) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \dfrac{\partial }{\partial y} \left( \cos(ky) \right) \, \mathrm{d}k
\end{equation}
\textsf{Soit encore :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} - e^{- \, \frac{1}{2}k^2} \, k \, \sin(ky) \, \mathrm{d}k
\end{equation}
\textsf{Que nous allons écrire comme :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} {\color{blue}{- k e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \sin(ky) }} \, \mathrm{d}k
\end{equation}
\textsf{En effectuant une intégration par parties, nous obtenons immédiatement :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \left(
\left[ {\color{red}{ {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \sin(ky) }} \right]_{- \infty}^{+ \infty} -
\int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ y \, \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{Or, on a la limite . Ceci nous permet d'affirmer que . D'où :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \left(
0 -
{\color{red}{ y }} \int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{Ce qui s'écrit également :}
\begin{equation}
S'(y) =
- {\color{red}{ y }} \left(
\dfrac{1}{\sqrt{2\pi}}
\int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{On constate la présence du terme dans les parenthèses, et on obtient alors :}
\begin{equation}
S'(y) =
- {\color{red}{ y }} S(y)
\end{equation}
\textsf{On a alors une équation différentielle ordinaire du premier ordre, qui est sans second membre, à savoir :}
\begin{equation}
S'(y) + {\color{red}{ y }} S(y) = 0
\end{equation}
\textsf{On a :}
\begin{equation}
S(y) = e^{- \int y \mathrm{d}y}
\,\,\,\, \Longleftrightarrow \,\,\,\,
S(y) = e^{- \frac{y^2}{2} + c} \,\,\,\, (c \in \mathbb{R})
\,\,\,\, \Longleftrightarrow \,\,\,\,
S(y) = e^c \, e^{- \frac{y^2}{2} }
\end{equation}
\textsf{La solution recherchée est alors immédiate :}
\begin{equation}
S(y) = \mathfrak{C} \, e^{- \, \frac{1}{2}y^2} \,\,\,\, (\mathfrak{C} = e^c \in \mathbb{R})
\end{equation}
\textsf{Afin de pouvoir déterminer la constante , évaluons . On a donc :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(k0) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(0) \, \mathrm{d}k
\end{equation}
\textsf{Mais , donc :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \mathrm{d}k =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}k
\end{equation}
\textsf{Par jeu d'écriture, on peut écrire que :}
\begin{equation}
S(y=0) =
\dfrac{\sqrt{2}}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}\left( \frac{k}{\sqrt{2}} \right)
\end{equation}
\textsf{En simplifiant :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}\left( \frac{k}{\sqrt{2}} \right)
\end{equation}
\textsf{Posons , ainsi les bornes de l'intégrale restent inchangées par ce changement de variables. On a alors :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \int_{- \infty}^{+ \infty} e^{- \, Z^2} \, \mathrm{d}Z
\end{equation}
\textsf{On y reconnait l'intégrale de Gauss . On obtient :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \mathcal{G}
\end{equation}
\textsf{Mais, on sait que . De fait, on arrive à :}
\begin{equation}
S(y=0) = \dfrac{1}{\sqrt{\pi}} \times \sqrt{\pi}
\end{equation}
\textsf{Ce qui nous donne :}
\begin{equation}
S(y=0) = 1
\end{equation}
\textsf{De fait :}
\begin{equation}
\mathfrak{C} = 1
\end{equation}
\textsf{Finalement, on trouve que :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \frac{1}{2} y^2 }
\end{equation}
\textsf{Cette rédaction est rigoureuse. }
\medskip
{\color{red}{\textbf{\textsf{Dans cette question nous allons devoir être, à un moment qui sera indiqué, moins rigoureux. En effet ni l'Analyse Complexe ni le théorème de la convergence dominée (et l'hypothèse de domination) ne sont à votre programme de Mathématiques. Nous chercherons à être \og simplement \fg intuitif. }}}}
\medskip
On cherche la quantité suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, e^{\mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
En regroupant les deux exponentielles en une seule, on a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
Mais, on a :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \mathsf{i}^2 \, \left( \dfrac{1}{\sqrt{2}} \right)^2 k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}}
\end{equation}
Ce qui nous permet d'écrire que :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}} + \left( \dfrac{y}{\sqrt{2}} \right)^2 - \left( \dfrac{y}{\sqrt{2}} \right)^2
\end{equation}
On constate l'apparition d'une identité remarquable, à savoir que :
\begin{equation}
\left( \dfrac{\mathsf{i}k}{\sqrt{2}} \right)^2 + 2 \dfrac{\mathsf{i}k}{\sqrt{2}} \dfrac{y}{\sqrt{2}} + \left( \dfrac{y}{\sqrt{2}} \right)^2 = \left( \dfrac{\mathsf{i}k}{\sqrt{2}} + \dfrac{y}{\sqrt{2}} \right)^2 = \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)^2
\end{equation}
D'où :
\begin{equation}
- \, \dfrac{1}{2}k^2 + \mathsf{i} \, ky = \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 - \left( \dfrac{y}{\sqrt{2}} \right)^2
\end{equation}
Ainsi :
\begin{equation}
e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} = e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 - \left( \frac{y}{\sqrt{2}} \right)^2 }
\end{equation}
D'où :
\begin{equation}
e^{- \, \frac{1}{2}k^2 + \mathsf{i} \, ky} =
e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 }
\times
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\end{equation}
De fait, nous pouvons donc écrire que :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 }
\times
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \, \mathrm{d}k
\end{equation}
Comme l'intégration s'effectue selon la variable , on va donc sortir de cette intégrale le terme . On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}k
\end{equation}
Cependant, on peut écrire que :
\begin{equation}
\mathrm{d}k = \mathrm{d}\left( \dfrac{\mathsf{i}}{\mathsf{i}} k \right) = \dfrac{1}{\mathsf{i}} \, \mathrm{d}\left( \mathsf{i} k \right) = \dfrac{1}{\mathsf{i}} \, \mathrm{d}\left( \mathsf{i} k + y \right) = \dfrac{\sqrt{2}}{\mathsf{i}} \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Ceci nous donne donc :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \dfrac{\sqrt{2}}{\mathsf{i}} \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Soit :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\sqrt{2\pi}} \, \dfrac{\sqrt{2}}{\mathsf{i}} \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Soit encore :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\mathsf{i}\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ \left( \frac{\mathsf{i}k + y}{\sqrt{2}} \right)^2 } \, \mathrm{d}\left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right)
\end{equation}
Posons ainsi lorsque on a ; puis lorsque on a . De fait, nous obtenons l'écriture suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{1}{\mathsf{i}\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ \ell^2 } \, \mathrm{d}\ell =
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{\mathsf{i}}{\mathsf{i}^2\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( - \ell^2 \right) } \, \mathrm{d}\ell
\end{equation}
Soit :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 }
\dfrac{\mathsf{i}}{-\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( \mathsf{i}^2 \ell^2 \right) } \, \mathrm{d}\ell = -\dfrac{1}{\sqrt{\pi}} \, \int_{- \infty}^{+ \infty} e^{ - \left( \mathsf{i} \ell \right)^2 } \, \mathrm{d}(\mathsf{i}\ell)
\end{equation}
Posons Ainsi, on a :
\begin{equation}
L = \mathsf{i} \left( \dfrac{\mathsf{i}k + y}{\sqrt{2}} \right) = \dfrac{\mathsf{i}^2k + \mathsf{i}y}{\sqrt{2}} = \dfrac{-k + \mathsf{i}y}{\sqrt{2}}
\end{equation}
{\color{red}{ \textbf{\textsf{Attention :}}}}
\medskip
{\color{red}{\textbf{\textsf{C'est à ce stade que nous allons devoir être moins rigoureux car ni l'Analyse Complexe, ni le théorème de la convergence dominée ne sont à votre programme de Mathématiques.}}}}
\medskip
Ainsi lorsque on a ; puis lorsque on a . De fait, nous obtenons l'écriture suivante :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = - e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \, \int_{+ \infty}^{- \infty} e^{ - L^2 } \, \mathrm{d}L
\end{equation}
On va utiliser la présence du signe \og \fg pour renverser les bornes de l'intégrale. On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \, \int_{+ \infty}^{- \infty} e^{ - L^2 } \, \mathrm{d}L
\end{equation}
On reconnait la présence de la l'intégrale de Gauss, notée , déjà évaluée. On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \times \mathcal{G}
\end{equation}
Or, nous avions montré que . On a alors :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \dfrac{1}{\sqrt{\pi}} \times \sqrt{\pi}
\end{equation}
Ce qui nous donne :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \left( \frac{y}{\sqrt{2}} \right)^2 } \times 1
\end{equation}
Finalement :
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \frac{1}{2} y^2 }
\end{equation}
{\color{red}{ \textbf{\textsf{Une solution rigoureuse : usage d'une hypothèse de domination simple}}}}
\medskip
\textsf{On cherche à calculer la transformée de Fourier inverse suivante :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, e^{\mathsf{i} \, ky} \, \mathrm{d}k
\end{equation}
\textsf{En utilisant la formule d'Euler, on obtient :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \big( \cos(ky) + \mathsf{i} \, \sin(ky) \big) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(ky) \, \mathrm{d}k
+ \mathsf{i}
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \sin(ky) \, \mathrm{d}k
\end{equation}
\textsf{Or, la fonction étant impaire et intégrable sur un domaine symétrique, à savoir , son intégrale est nulle. Il reste donc :}
\begin{equation}
S(y) =
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(ky) \, \mathrm{d}k
\end{equation}
\textsf{Maintenant, posons . Vérifions les trois hypothèses du théorème issu de la convergence dominée :}
\medskip
{\color{blue}{ \textbf{\textsf{Intégrabilité}}}}
\textsf{Pour tout , la fonction est continue et intégrable sur .}
\medskip
{\color{blue}{ \textbf{\textsf{Dérivabilité}}}}
\textsf{La fonction admet une dérivée partielle par rapport à sur , donnée par :}
\begin{equation}
\dfrac{\partial s}{\partial y}(k \,;\, y) = -k e^{-\frac{1}{2}k^{2}} \, \sin(ky)
\end{equation}
\medskip
{\color{blue}{ \textbf{\textsf{Hypothèse de domination simple}}}}
\textsf{Pour tout couple , on peut majorer la valeur absolue de cette dérivée partielle indépendamment de . En effet, on a :}
\begin{equation}
\left\vert \, \dfrac{\partial s}{\partial y}(k \,;\, y) \, \right\vert = \left\vert \, -k e^{-\frac{1}{2}k^{2}} \, \sin(ky) \, \right\vert \leqslant \vert \, k \, \vert \, e^{-\frac{1}{2}k^{2}}
\end{equation}
\textsf{Soit . Cette fonction est positive, continue et intégrable sur car on a la limite suivante : .}
\medskip
\textsf{Puisque l'hypothèse de domination est vérifiée, on peut dériver sous le signe intégral. La fonction est dérivable sur et on a alors :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} \dfrac{\partial }{\partial y} \left( e^{- \, \frac{1}{2}k^2} \, \cos(ky) \right) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \dfrac{\partial }{\partial y} \left( \cos(ky) \right) \, \mathrm{d}k
\end{equation}
\textsf{Soit encore :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} - e^{- \, \frac{1}{2}k^2} \, k \, \sin(ky) \, \mathrm{d}k
\end{equation}
\textsf{Que nous allons écrire comme :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} {\color{blue}{- k e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \sin(ky) }} \, \mathrm{d}k
\end{equation}
\textsf{En effectuant une intégration par parties, nous obtenons immédiatement :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \left(
\left[ {\color{red}{ {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \sin(ky) }} \right]_{- \infty}^{+ \infty} -
\int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ y \, \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{Or, on a la limite . Ceci nous permet d'affirmer que . D'où :}
\begin{equation}
S'(y) =
\dfrac{1}{\sqrt{2\pi}} \left(
0 -
{\color{red}{ y }} \int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{Ce qui s'écrit également :}
\begin{equation}
S'(y) =
- {\color{red}{ y }} \left(
\dfrac{1}{\sqrt{2\pi}}
\int_{- \infty}^{+ \infty} {\color{blue}{e^{- \, \frac{1}{2}k^2} }} \, {\color{red}{ \cos(ky) }} \, \mathrm{d}k
\right)
\end{equation}
\textsf{On constate la présence du terme dans les parenthèses, et on obtient alors :}
\begin{equation}
S'(y) =
- {\color{red}{ y }} S(y)
\end{equation}
\textsf{On a alors une équation différentielle ordinaire du premier ordre, qui est sans second membre, à savoir :}
\begin{equation}
S'(y) + {\color{red}{ y }} S(y) = 0
\end{equation}
\textsf{On a :}
\begin{equation}
S(y) = e^{- \int y \mathrm{d}y}
\,\,\,\, \Longleftrightarrow \,\,\,\,
S(y) = e^{- \frac{y^2}{2} + c} \,\,\,\, (c \in \mathbb{R})
\,\,\,\, \Longleftrightarrow \,\,\,\,
S(y) = e^c \, e^{- \frac{y^2}{2} }
\end{equation}
\textsf{La solution recherchée est alors immédiate :}
\begin{equation}
S(y) = \mathfrak{C} \, e^{- \, \frac{1}{2}y^2} \,\,\,\, (\mathfrak{C} = e^c \in \mathbb{R})
\end{equation}
\textsf{Afin de pouvoir déterminer la constante , évaluons . On a donc :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(k0) \, \mathrm{d}k
\end{equation}
\textsf{Soit :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \cos(0) \, \mathrm{d}k
\end{equation}
\textsf{Mais , donc :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \frac{1}{2}k^2} \, \mathrm{d}k =
\dfrac{1}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}k
\end{equation}
\textsf{Par jeu d'écriture, on peut écrire que :}
\begin{equation}
S(y=0) =
\dfrac{\sqrt{2}}{\sqrt{2\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}\left( \frac{k}{\sqrt{2}} \right)
\end{equation}
\textsf{En simplifiant :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \int_{- \infty}^{+ \infty} e^{- \, \left( \frac{k}{\sqrt{2}}\right)^2} \, \mathrm{d}\left( \frac{k}{\sqrt{2}} \right)
\end{equation}
\textsf{Posons , ainsi les bornes de l'intégrale restent inchangées par ce changement de variables. On a alors :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \int_{- \infty}^{+ \infty} e^{- \, Z^2} \, \mathrm{d}Z
\end{equation}
\textsf{On y reconnait l'intégrale de Gauss . On obtient :}
\begin{equation}
S(y=0) =
\dfrac{1}{\sqrt{\pi}} \mathcal{G}
\end{equation}
\textsf{Mais, on sait que . De fait, on arrive à :}
\begin{equation}
S(y=0) = \dfrac{1}{\sqrt{\pi}} \times \sqrt{\pi}
\end{equation}
\textsf{Ce qui nous donne :}
\begin{equation}
S(y=0) = 1
\end{equation}
\textsf{De fait :}
\begin{equation}
\mathfrak{C} = 1
\end{equation}
\textsf{Finalement, on trouve que :}
\begin{equation}
TF^{-1}\left[ e^{- \, \frac{1}{2}k^2} \right] = e^{ - \frac{1}{2} y^2 }
\end{equation}
\textsf{Cette rédaction est rigoureuse. }
Question 9
En déduire l'expression de .
Correction
D'après les deux dernières questions, on sait que :
Posons alors . Dans ce cas on a :
Ceci nous permet donc d'écrire immédiatement que :
Finalement, on obtient :
Posons alors . Dans ce cas on a :
Ceci nous permet donc d'écrire immédiatement que :
Finalement, on obtient :
Question 10
Déterminer ce que vaut l'intégrale généralisée suivante :
Correction
On considère l'intégrale généralisée suivante :
D'après les propriétés de la distribution de Dirac, notée , on sait que :
Finalement :
D'après les propriétés de la distribution de Dirac, notée , on sait que :
Finalement :
Question 11
Exprimer l'intégrale précédente à l'aide du , désigné par le symbole " ".
Correction
On a l'intégrale suivante :
Désignons par la fonction gaussienne suivante :
Ainsi :
Ceci nous permet, finalement, d'écrire que :
Tous ces résultats, que nous venons d'établir, nous seront particulièrement utiles pour la résolution de la suite de ce problème.
Désignons par la fonction gaussienne suivante :
Ainsi :
Ceci nous permet, finalement, d'écrire que :
Tous ces résultats, que nous venons d'établir, nous seront particulièrement utiles pour la résolution de la suite de ce problème.
Question 12
Dans cette première partie, nous souhaitons solutionner l'E.D.P. en tenant compte des trois conditions limites exposées dans le sujet.
Les résultats de la seront nécessaires.
En faisant usage de la transformée de Fourier, déterminer l'expression de qui solutionne l'E.D.P. en respectant les trois conditions limites.
Correction
On a l'E.D.P. suivante :
Nous allons prendre la transformée de Fourier des deux membres de cette E.D.P. . On alors :
Comme on a :
D'après la question 5. de la {\color{Blue}{\textbf{Partie 1}}}, on a donc :
Puis, d'après la question 4. de la {\color{Blue}{\textbf{Partie 1}}}, on a maintenant :
Ceci nous donne donc :
Par primitivation selon la variable réelle , on obtient :
Dans cette relation, les deux termes et sont issues de la procédure de primitivation par rapport à et de fait ne peuvent dépendre que de . On a alors :
Ainsi, on a :
Ce qui nous donne :
Posons et nous arrivons à :
A ce stade, prenons la transformée de Fourier inverse de la dernière équation obtenue. On a alors :
Or, on sait que :
D'où :
D'après la question 6. de la , on a donc :
Nous allons écrire ceci sous la forme :
Soit :
Mais d'après la question 9. de la , on a, en posant , la relation suivante :
Nous avons donc :
Maintenant, d'après la relation , le terme est la condition initiale dans l'espace réciproque (c'est-à-dire dans l'espace de Fourier). De fait il est à mettre en correspondance dans l'espace direct (c'est-à-dire dans l'espace de physique) à la condition initiale avec . On a donc :
Ainsi, il nous est possible d'écrire que :
Soit :
Soit encore :
D'après la question 11. de la , on a donc :
D'après la question 10. de la , on a donc :
Finalement, on obtient :
Question 13
Démontrer que la vitesse de l'air s'exprime comme :
Correction
D'après le sujet, on a :
Donc, d'après la question précédente, on a :
Or, le sujet nous apprend que :
Et :
D'où :
Ceci nous permet d'écrire que :
En factorisant par le vecteur unitaire on obtient :
Puis, en factorisant par , on arrive à l'écriture suivante :
Soit :
Comme est une grandeur strictement positive (puisque par hypothèse du sujet on a ), on peut effectuer, dans l'expression précédente, l'ultime simplification par . On a alors :
Finalement, on a donc bien démontré que la vitesse de l'air s'exprime comme :
Signaler une erreur
Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.